# CUAV NEO 3 Pro
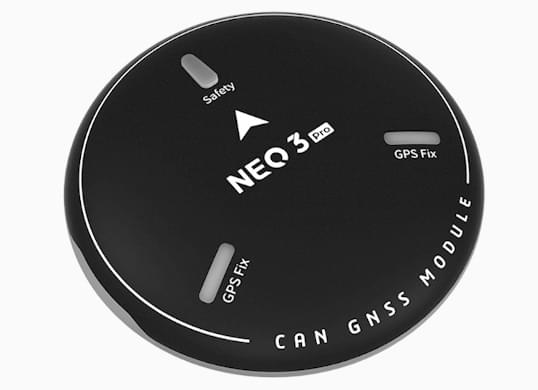
NEO 3Pro - це приймач GPS DroneCan, вироблений CUAV.
Він інтегрує UBLOX M9N, STM32F4 MCU, компас RM3100, триколірний світлодіодний індикатор та вимикач безпеки.
## Технічні характеристики
| Апаратне забезпечення(Hardware) | Тип |
| :------------------------------------------------- | :------------------------------------------------------------------------------------------------------------------------- |
| Процесор | STM32F412 |
| Компас | RM3100 |
| Барометр | MS5611 |
| Приймач GNSS | UBLOX NEO M9N |
| RGB привід | NCP5623C |
| Зумер | Пасивний зумер |
| Запобіжний перемикач | Фізична кнопка |
| GNSS | Beidou, Galileo, GLONASS, GPS |
| Система розширення GNSS | SBAS:WAAS,EGNOS,MSAS
QZSS:L1s(SAIF)
other:RTCM3.3 |
| Кількість одночасних GNSS | 4 |
| Смуга частот | GPS:L1C/A
GLONASS:L10F
Beidou:B1I
Galileo:E1B/C |
| Горизонтальна точність | 2.0M |
| Точність швидкості | 0.05M/S |
| Частота оновлення навігації | 25Hz(Max) |
| Отримання даних | Холодний старт: 24 с
Гарячий старт: 2 с
Допоміжний старт: 2 с |
| Кількість супутників(MAX) | 32+ |
| Чутливість | Відстеження та нав-167dBm
Холодний старт Гарячий старт-148dBm
Повторний збір -160dBm |
| Протокол | UAVCAN |
| Тип порту | GHR-04V-S |
| Підтримувані автопілоти включають | серія CUAV,
серія Pixahwk |
| Фільтрування хвиль | SAW+LNA+SAW |
| Протиелектромагнітний/радіочастотний перешкід | EMI+RFI |
| Оновлення прошивки | підтримка |
| Вхідна напруга | 5V |
| Робоча температура | -10~70℃ |
| Розмір | 60_60_16MM |
| Вага | 33g |
## Де купити
- [CUAV](https://cuav.en.alibaba.com/product/1600165544920-820872629/Free_shipping_CUAV_Neo_3_pro_drone_UAVCAN_GNSS_processor_STM32F412_autopilot_ublox_M9N_positioning_RM3100_compass_uav_gps_module.html?spm=a2700.shop_oth.74.2.636e28725EvVHb)
## Підключення та з'єднання
NEO 3 Pro, підключений до інтерфейсу автопілоту CAN1/CAN2

## Конфігурація PX4
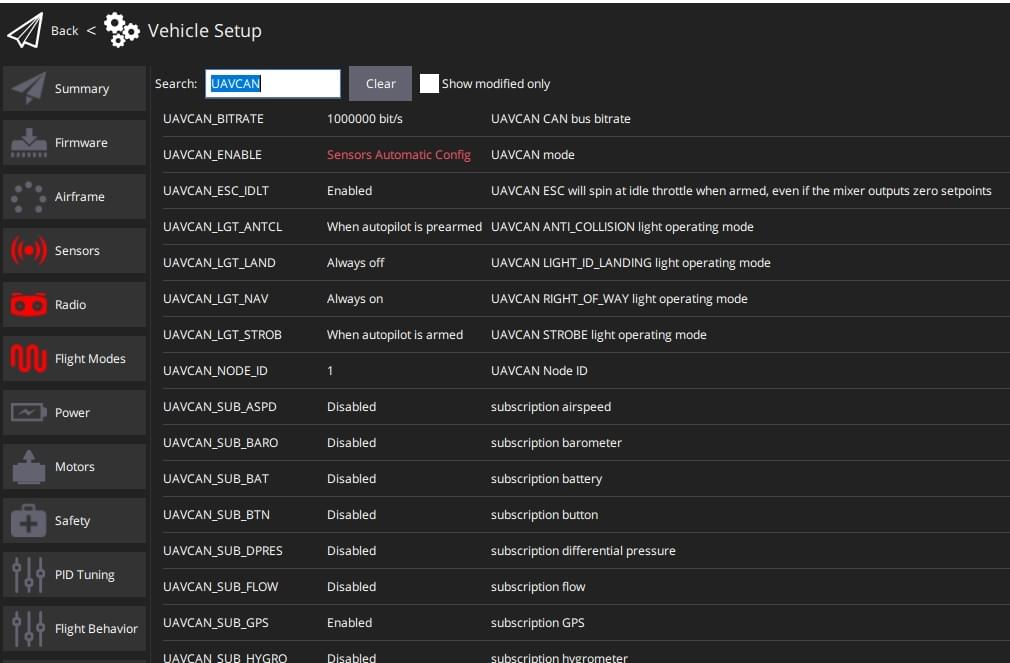
Відкрийте **QGroundControl > Parameters** та змініть наступні параметри:
- `UAVCAN_ENABLE`: встановити на `Sensors Automatic config` .
- `UAVCAN_SUB_GPS` Встановлено на `Увімкнути`.
## Додаткова інформація
- [Документація CUAV](https://doc.cuav.net/gps/neo-series-gnss/en/neo-3-pro.html)