# Holybro X500 + Pixhawk4 Build
:::info
Holybro initially supplied this kit with a [Holybro Pixhawk 4](../flight_controller/pixhawk4.md)), but at time of writing this has been upgraded to a [Holybro Pixhawk 6C](../flight_controller/pixhawk6c.md).
Цей журнал збірки все ще актуальний, оскільки збірка комплекту практично однакова і, ймовірно, залишиться такою ж, оскільки контролер польоту оновлюється.
:::
This topic provides full instructions for building the kit and configuring PX4 using _QGroundControl_.
## Основна Інформація
- **Full Kit:** [Holybro X500 Kit](https://holybro.com/products/px4-development-kit-x500-v2)
- **Flight controller:** [Pixhawk 4](../flight_controller/pixhawk4.md)
- **Assembly time (approx.):** 3.75 hours (180 minutes for frame, 45 minutes for autopilot installation/configuration)
## Специфікація матеріалів
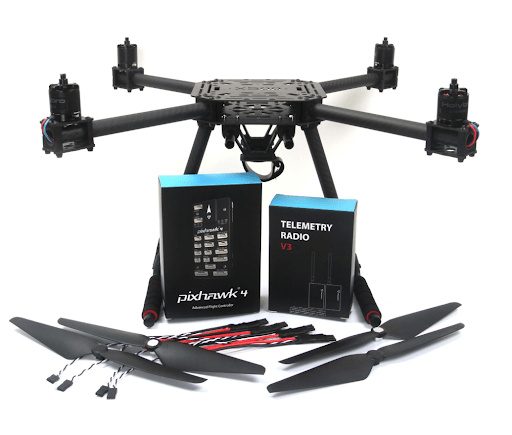
The Holybro [X500 Kit](https://holybro.com/products/px4-development-kit-x500-v2) includes almost all the required components:
- [Pixhawk 4 autopilot](../flight_controller/pixhawk4.md)
- [Holybro M8N GPS](https://holybro.com/collections/gps/products/m8n-gps)
- [Power Management - PM07](../power_module/holybro_pm07_pixhawk4_power_module.md)
- Holybro Motors - 2216 KV880 x4 (superseded - check [spare parts list](https://holybro.com/products/spare-parts-x500-v2-kit) for current version).
- Holybro BLHeli S ESC 20A x4 (superseded - check [spare parts list](https://holybro.com/products/spare-parts-x500-v2-kit) for current version).
- Propellers - 1045 x4 (superseded - check [spare parts list](https://holybro.com/products/spare-parts-x500-v2-kit) for current version).
- Ремінь для акумулятора
- Живлення та радіокабелі
- Колісна база - 500 мм
- Розміри - 410x410x300 мм
- 433 MHz / 915 MHz [Holybro Telemetry Radio](../telemetry/holybro_sik_radio.md)
Additionally you will need a battery and receiver ([compatible radio system](../getting_started/rc_transmitter_receiver.md)) if you want to control the drone manually.
## Головне апаратне забезпечення
У цьому розділі перераховано все обладнання для встановлення рами та автопілота.
| Елемент | Опис | Кількість |
| ----------------------------------------------- | ----------------------------------------------------------------------------------------------------------- | --------- |
| Нижня пластина | Вуглецеве волокно (товщиною 2 мм) | 1 |
| Верхня пластина | Вуглецеве волокно (товщиною 1.5мм) | 1 |
| Кронштейн | Вуглепластикова трубка (діаметр: 16 мм, довжина: 200 мм) | 4 |
| Шасі - Вертикальна стійка | Вуглепластикова трубка + інженерний пластик | 2 |
| Шасі - Поперечна балка | Вуглепластикова трубка + інженерний пластик + пінопласт | 2 |
| Моторна база | Складається з 6 частин і 4 гвинтів 4 гайок | 4 |
| Бокова панель | Діаметр: 10мм довжина: 250мм | 2 |
| Плата кріплення акумулятора | Товщина: 2мм | 1 |
| Підставка для батареї | Чорний лист силікону товщиною 3 мм | 1 |
| Плата платформи | Товщина: 2мм | 1 |
| Hanger & rubber ring gasket | Діаметр внутрішнього отвору: 10 мм чорний | 8 |

### Електроніка
| Опис предмету | Кількість |
| -------------------------------------------------------------------------------------------- | --------- |
| Pixhawk4 & Assorted Cables | 1 |
| Pixhawk4 GPS Module | 1 |
| Управління живленням PM07 (з попередньо припаяними кабелями живлення ESC) | 1 |
| Двигуни 2216 KV880 (оновлення V2) | 4 |
| Holybro BLHeli S ESC 20A x4 | 1 |
| 433 MHz / 915 MHz [Holybro Telemetry Radio](../telemetry/holybro_sik_radio.md) | 1 |
### Необхідні інструменти
У цій збірці використовуються наступні інструменти:
- Викрутка з шестигранником 1,5 мм
- Викрутка з шестигранником 2,0 мм
- Викрутка з шестигранником 2,5 мм
- Шуруповерт Phillips 3 мм
- Торцевий ключ 5,5 мм або невелика викрутка
- Кусачки
- Прецизійний пінцет
## Збірка
Час збірки (приблизно): 3.75 години (180 хвилин на раму, 45 хвилин на встановлення/налаштування автопілота)
1. Почніть зі збирання шасі.
Відкрутіть гвинти шасі і вставте вертикальну стійку (зобр. 1 і 2).

_Figure 2_: Landing gear components

_Figure 2_: Landing gear assembled
2. Потім просуньте 4 кронштейни через 4 основи двигуна, як показано на малюнку 3.
Переконайтеся, що штанги злегка виступають з основи і є однаковими на всіх 4-х плечах, а також переконайтеся, що дроти електродвигуна спрямовані назовні.

_Figure 3_: Attach arms to motor bases
3. Вставте 4 нейлонові гвинти та нейлонові стійки і прикріпіть модуль живлення PM07 до нижньої панелі за допомогою 4 нейлонових гайок, як показано на зображенні 4.
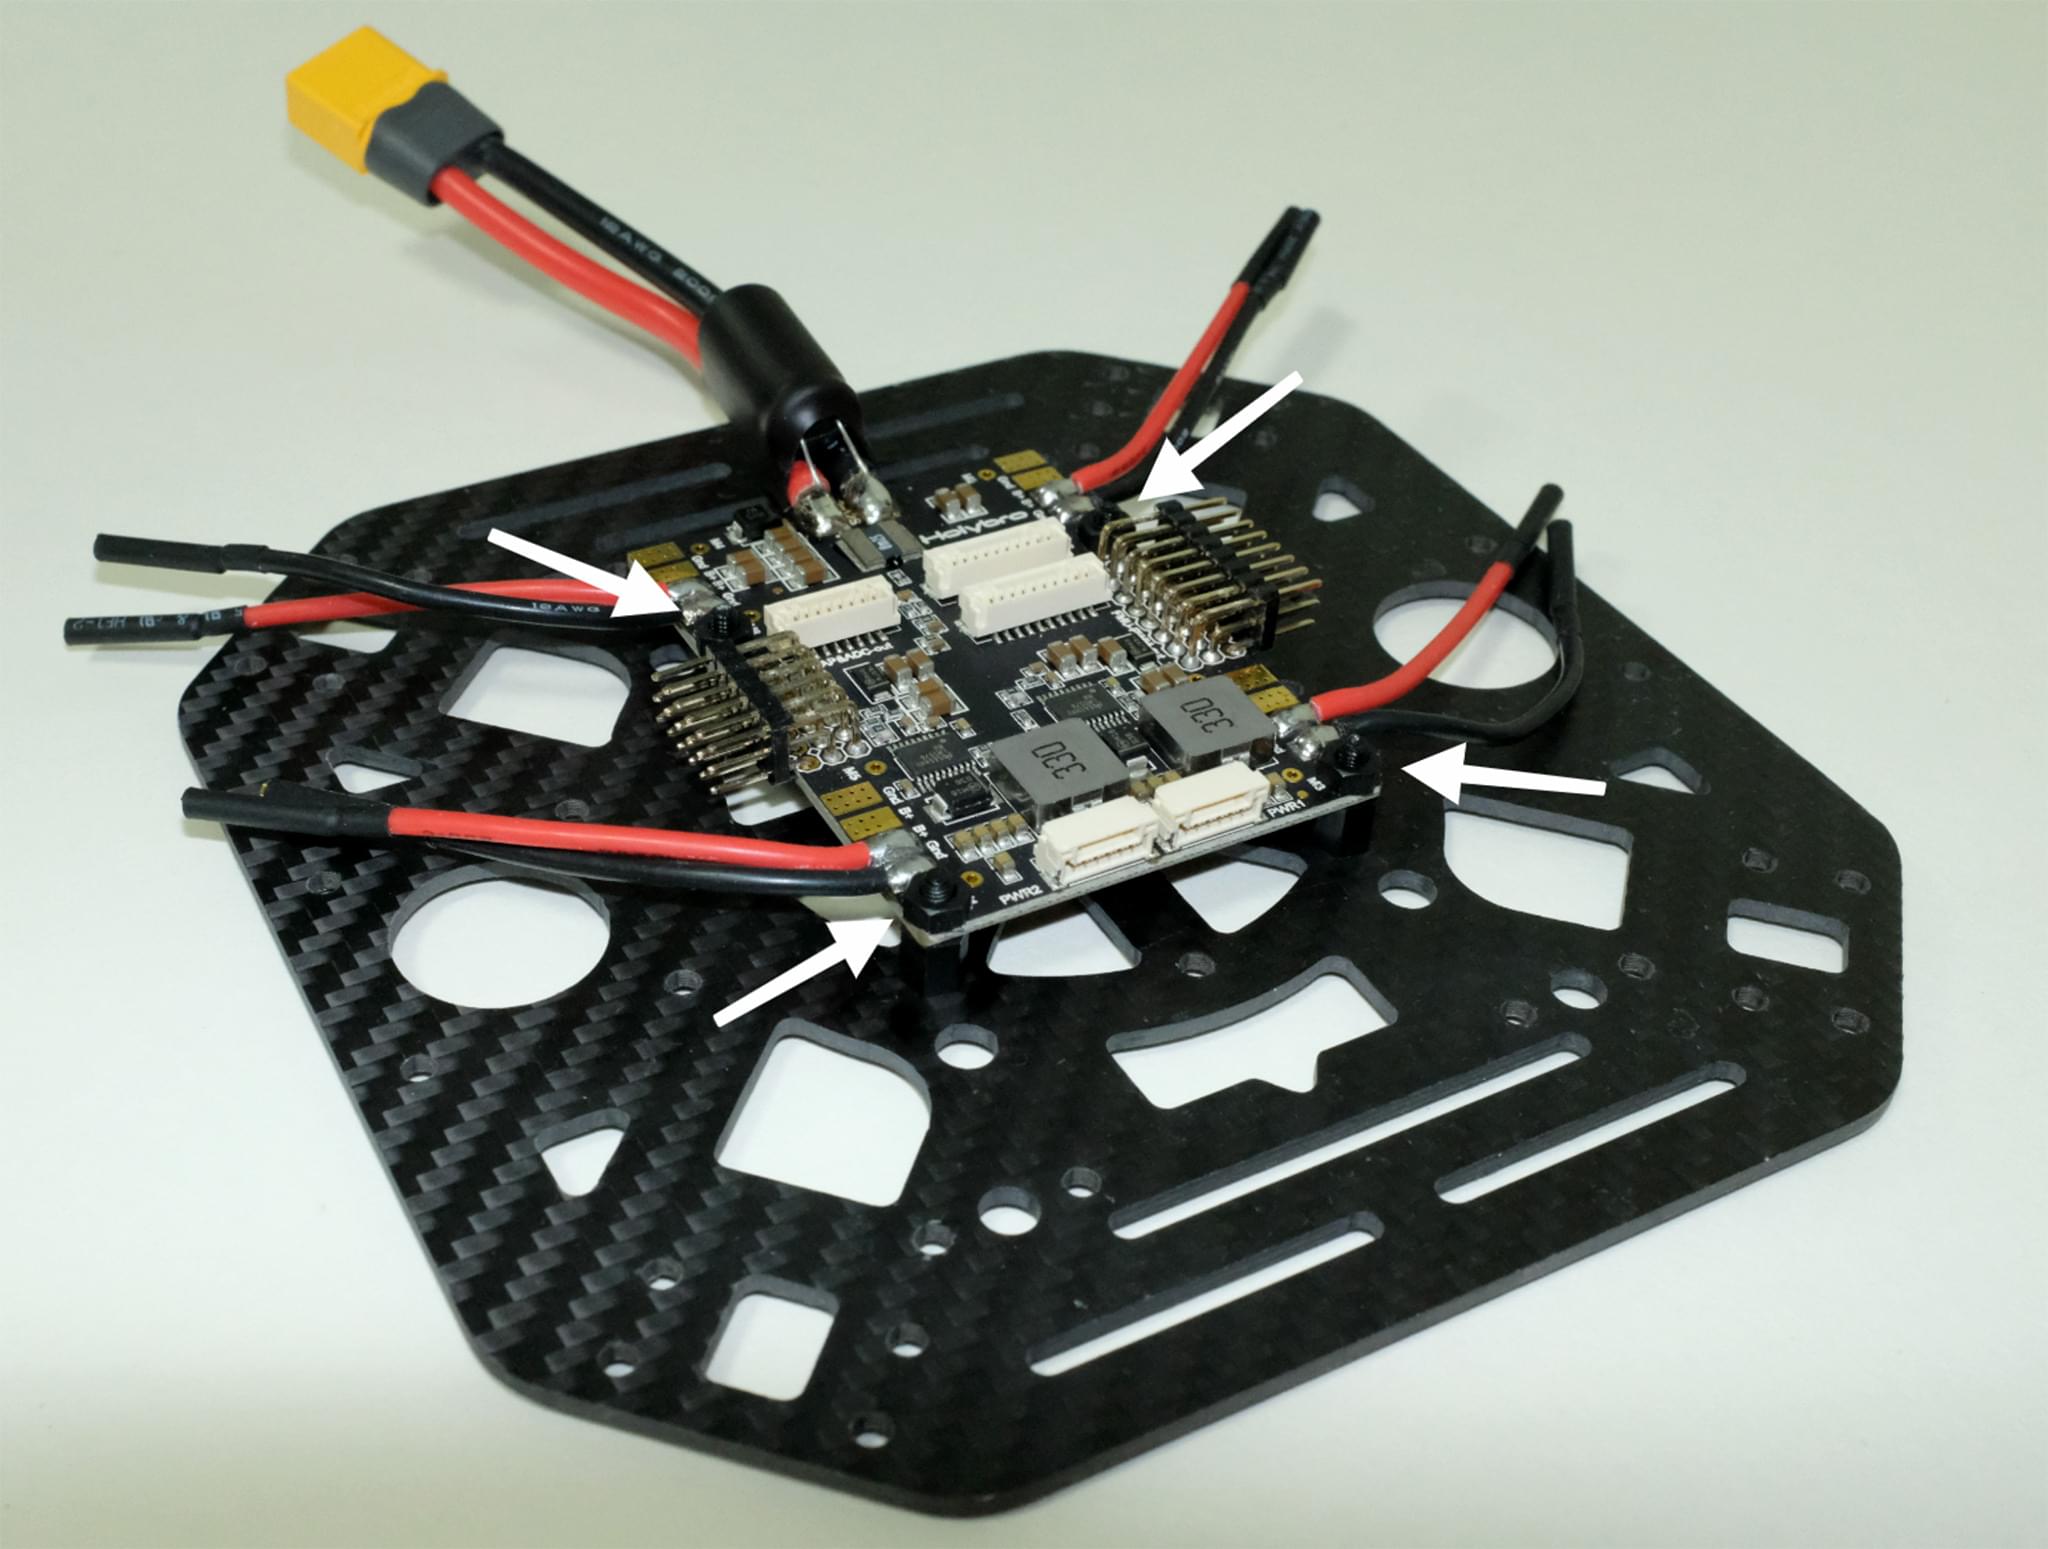
_Figure 4_: Attach power module
4. Протягніть 4 двигуни ESC через кожне з кронштейнів і підключіть трижильні дроти до двигунів, як показано на зображенні 5.
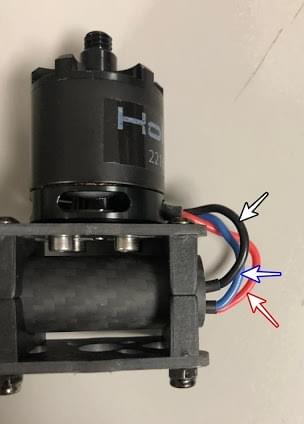 _Figure 5_: Connect motors
5. Connect the ESCs power wires onto the power module PM07, black->black and red->red, ESC PWM signal wires goes to "FMU-PWM-Out".
Переконайтеся, що ви підключили дроти ШІМ ESC двигуна в правильному порядку.
Номер двигуна повітряного корпусу дивіться на зображенні 7 і підключіть його до відповідного номера на платі PM07.
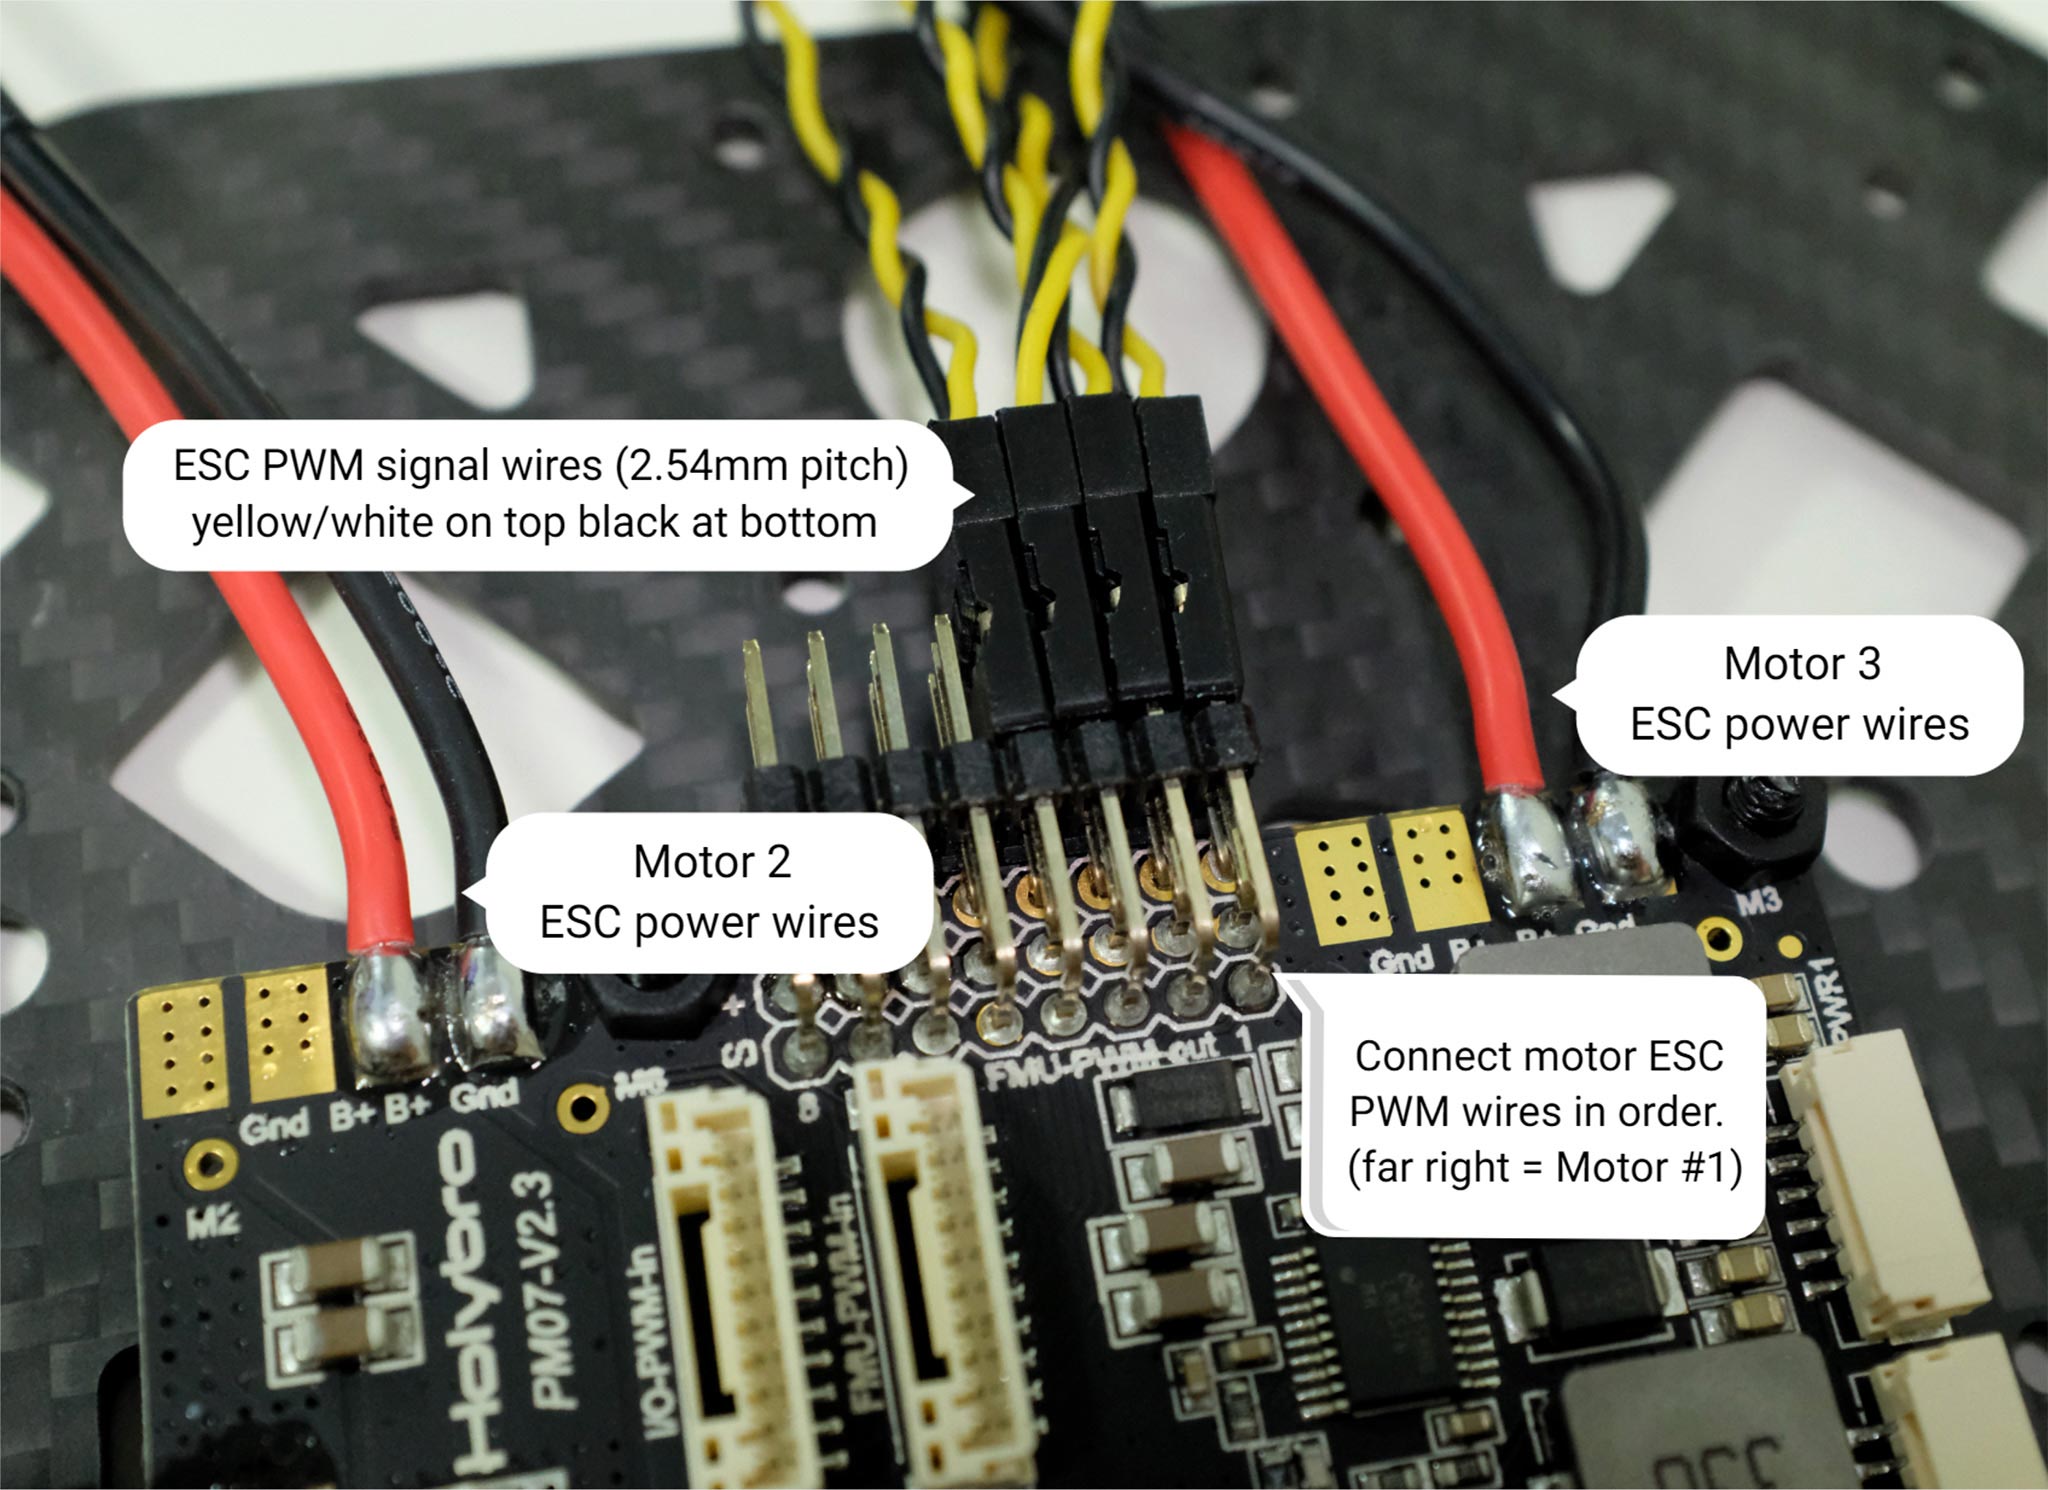
_Figure 7_: ESC power module and signal wiring
Колір на верхній частині двигуна вказує на напрямок обертання (зображення 7-1), чорний кінчик - за годинниковою стрілкою, а білий - проти годинникової стрілки.
Переконайтеся, що при виборі напрямку двигуна ви дотримуєтесь орієнтира px4 quadrotor x airframe (зображення 7-2).
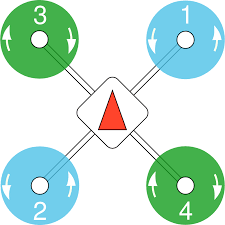 _Figure 7_: Motor order/direction diagram
 _Figure 7-1_: Motor direction
6. Підключіть 10-контактні кабелі до FMU-PWM-in, а 6-контактні - до PWR1 на модулі живлення PM07.
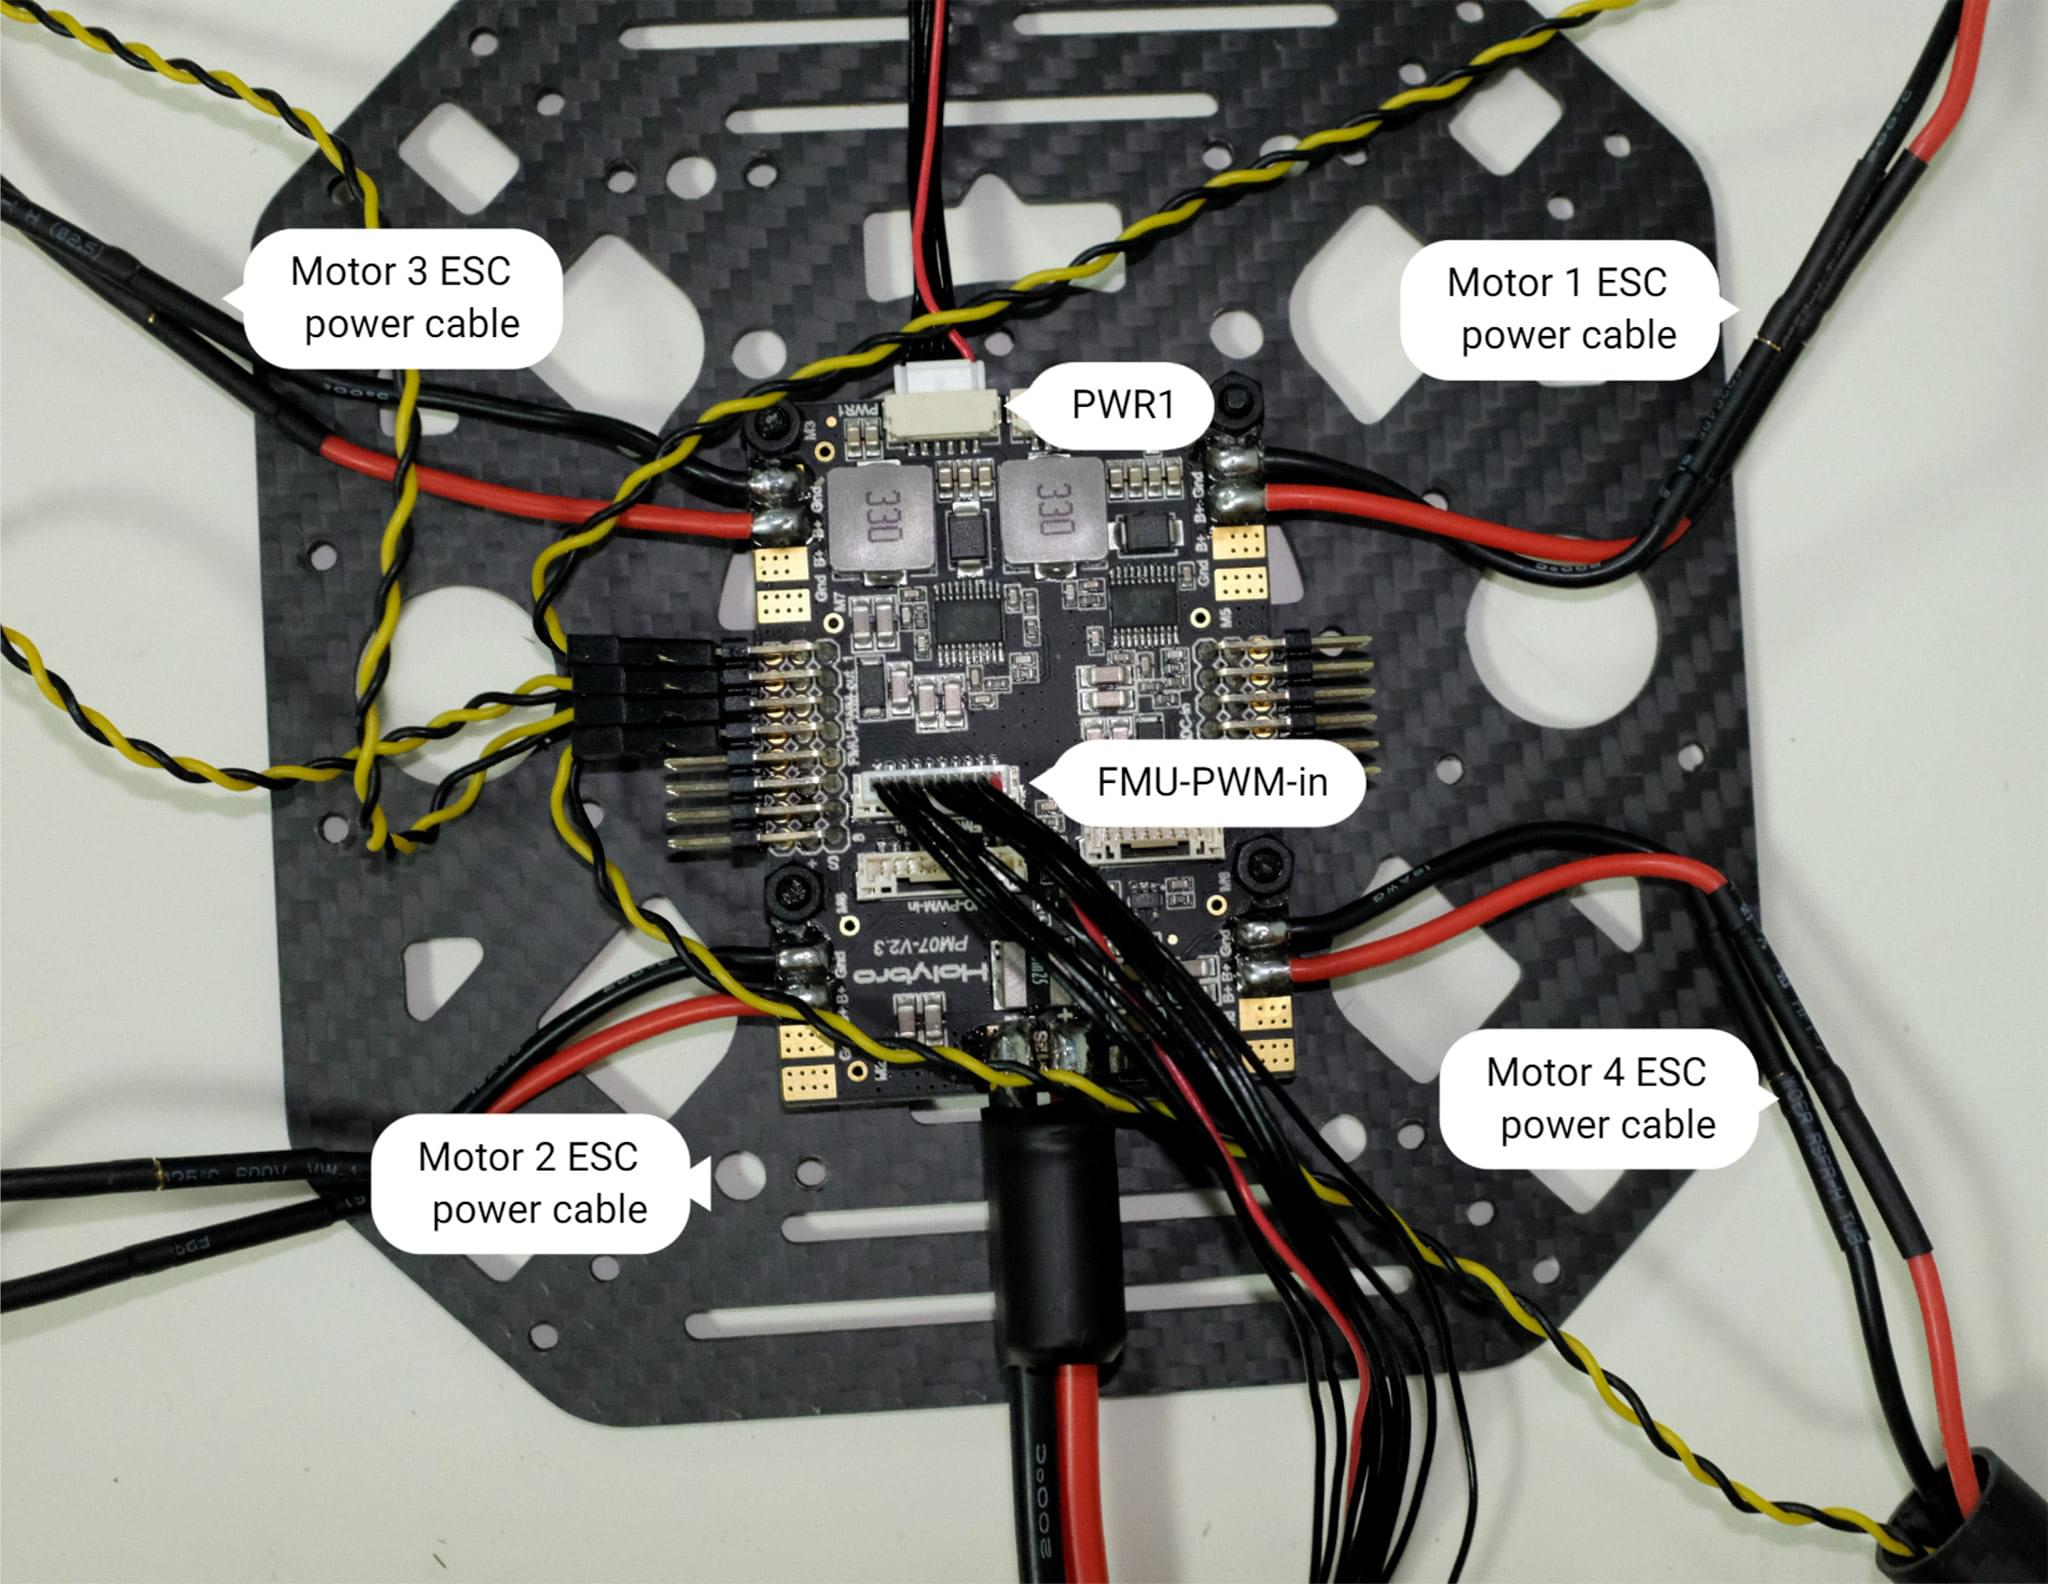
_Figure 8_: Power module PWM and power wiring
7. Якщо ви хочете встановити GPS на верхній панелі, то тепер ви можете закріпити кріплення GPS на верхній панелі за допомогою 4 гвинтів і гайок.
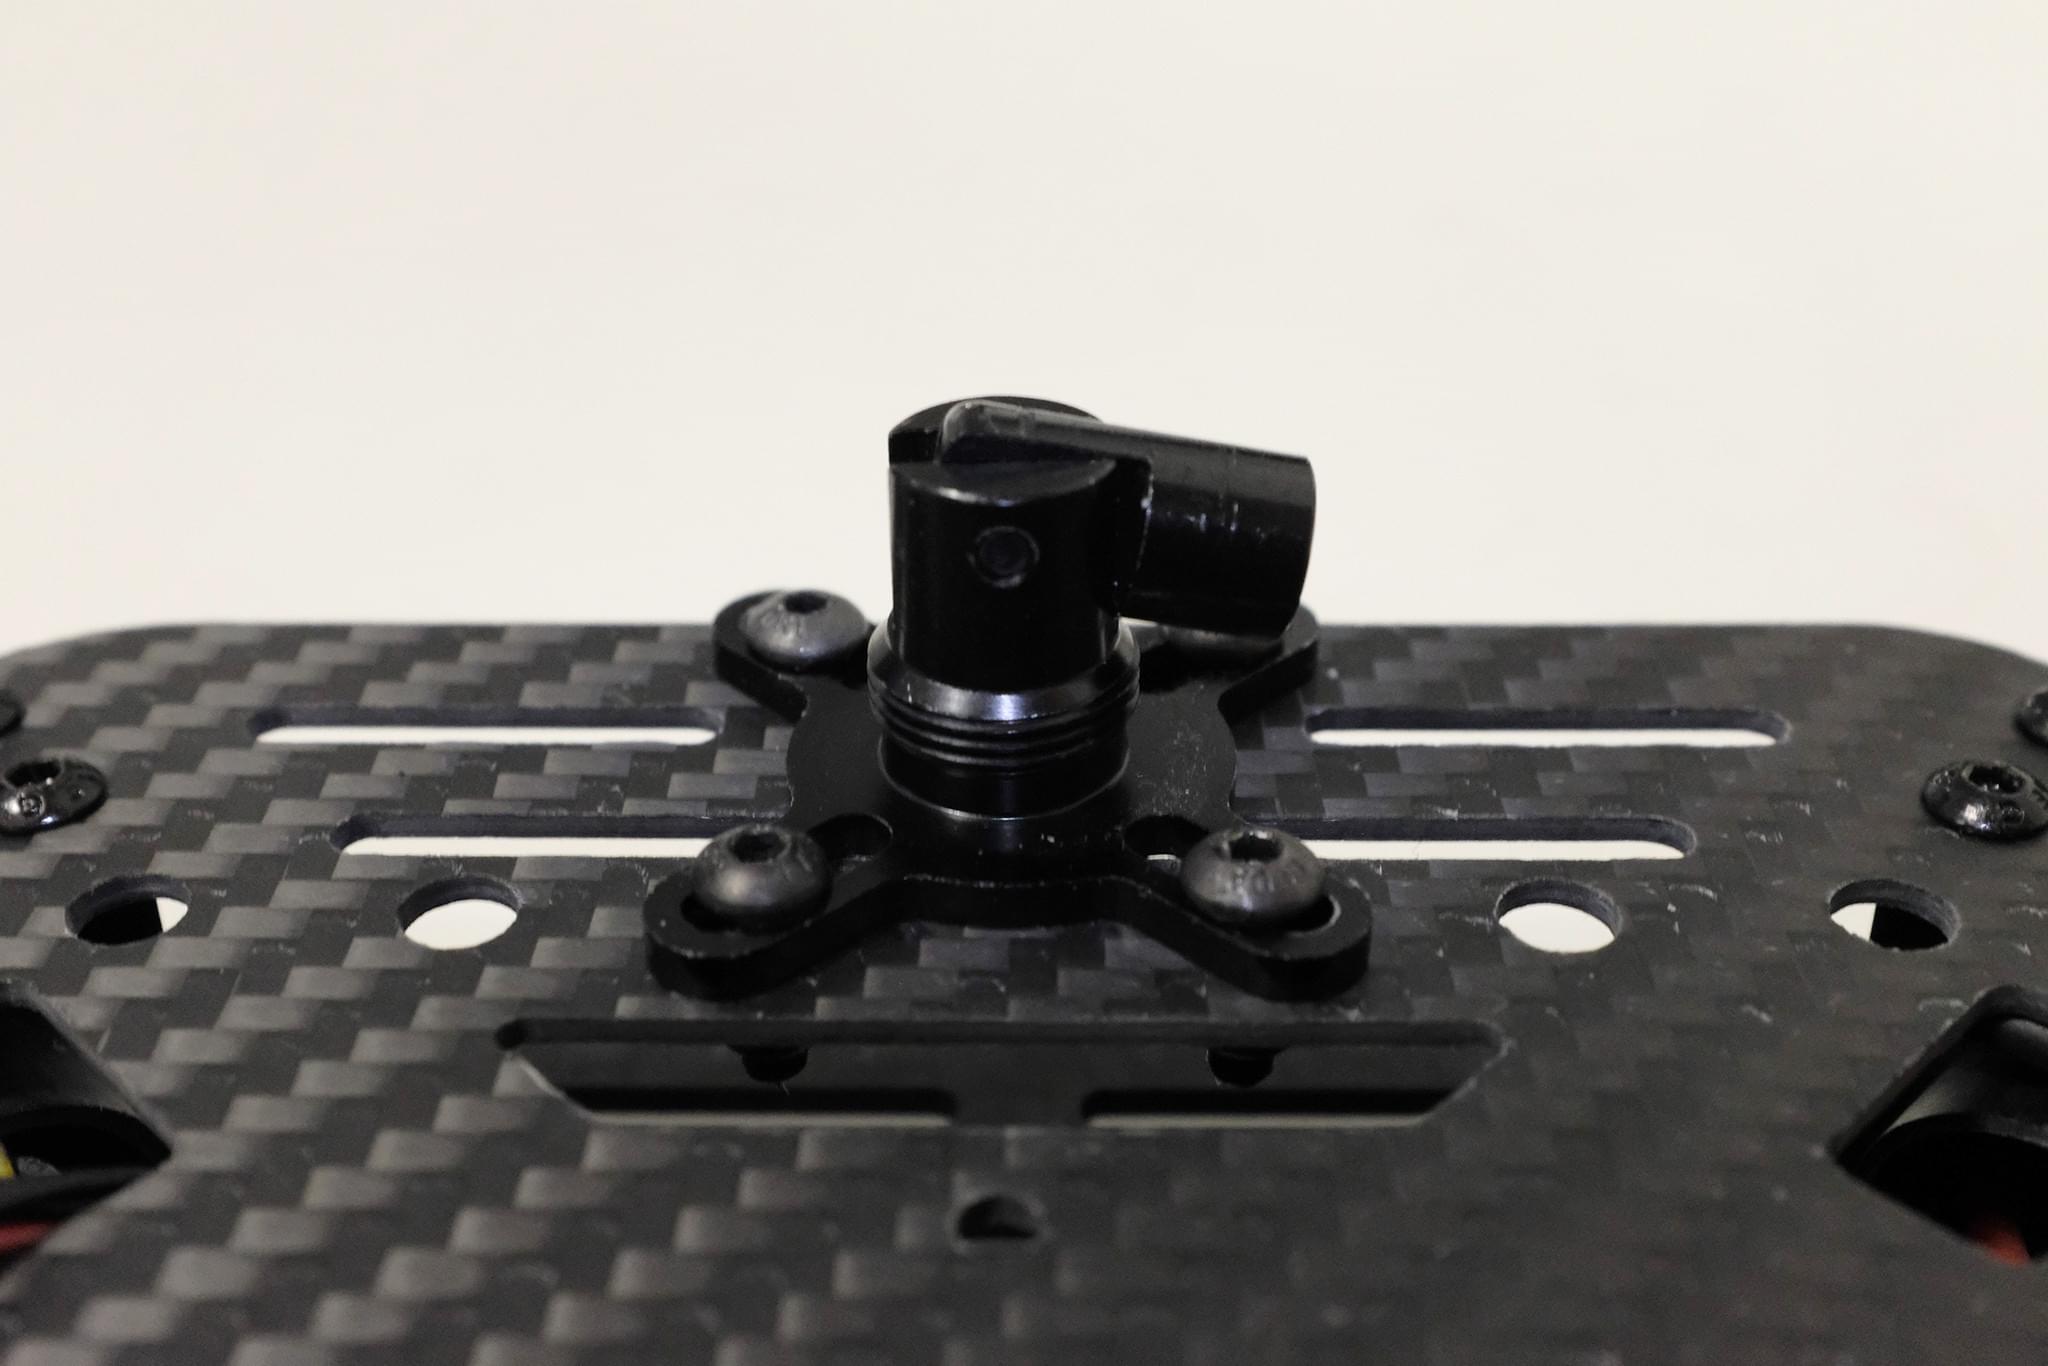 _Figure 9_: Secure GPS mount onto top plate
8. Протягніть кабелі PM07 через верхню пластину.
З'єднайте верхню і нижню пластини за допомогою 4 U-подібних нейлонових ременів, гвинтів і гайок з кожного боку, переконайтеся, що кабелі ESC двигуна знаходяться всередині U-подібних нейлонових ременів, як показано на зображенні 10, гайки не затягуйте.
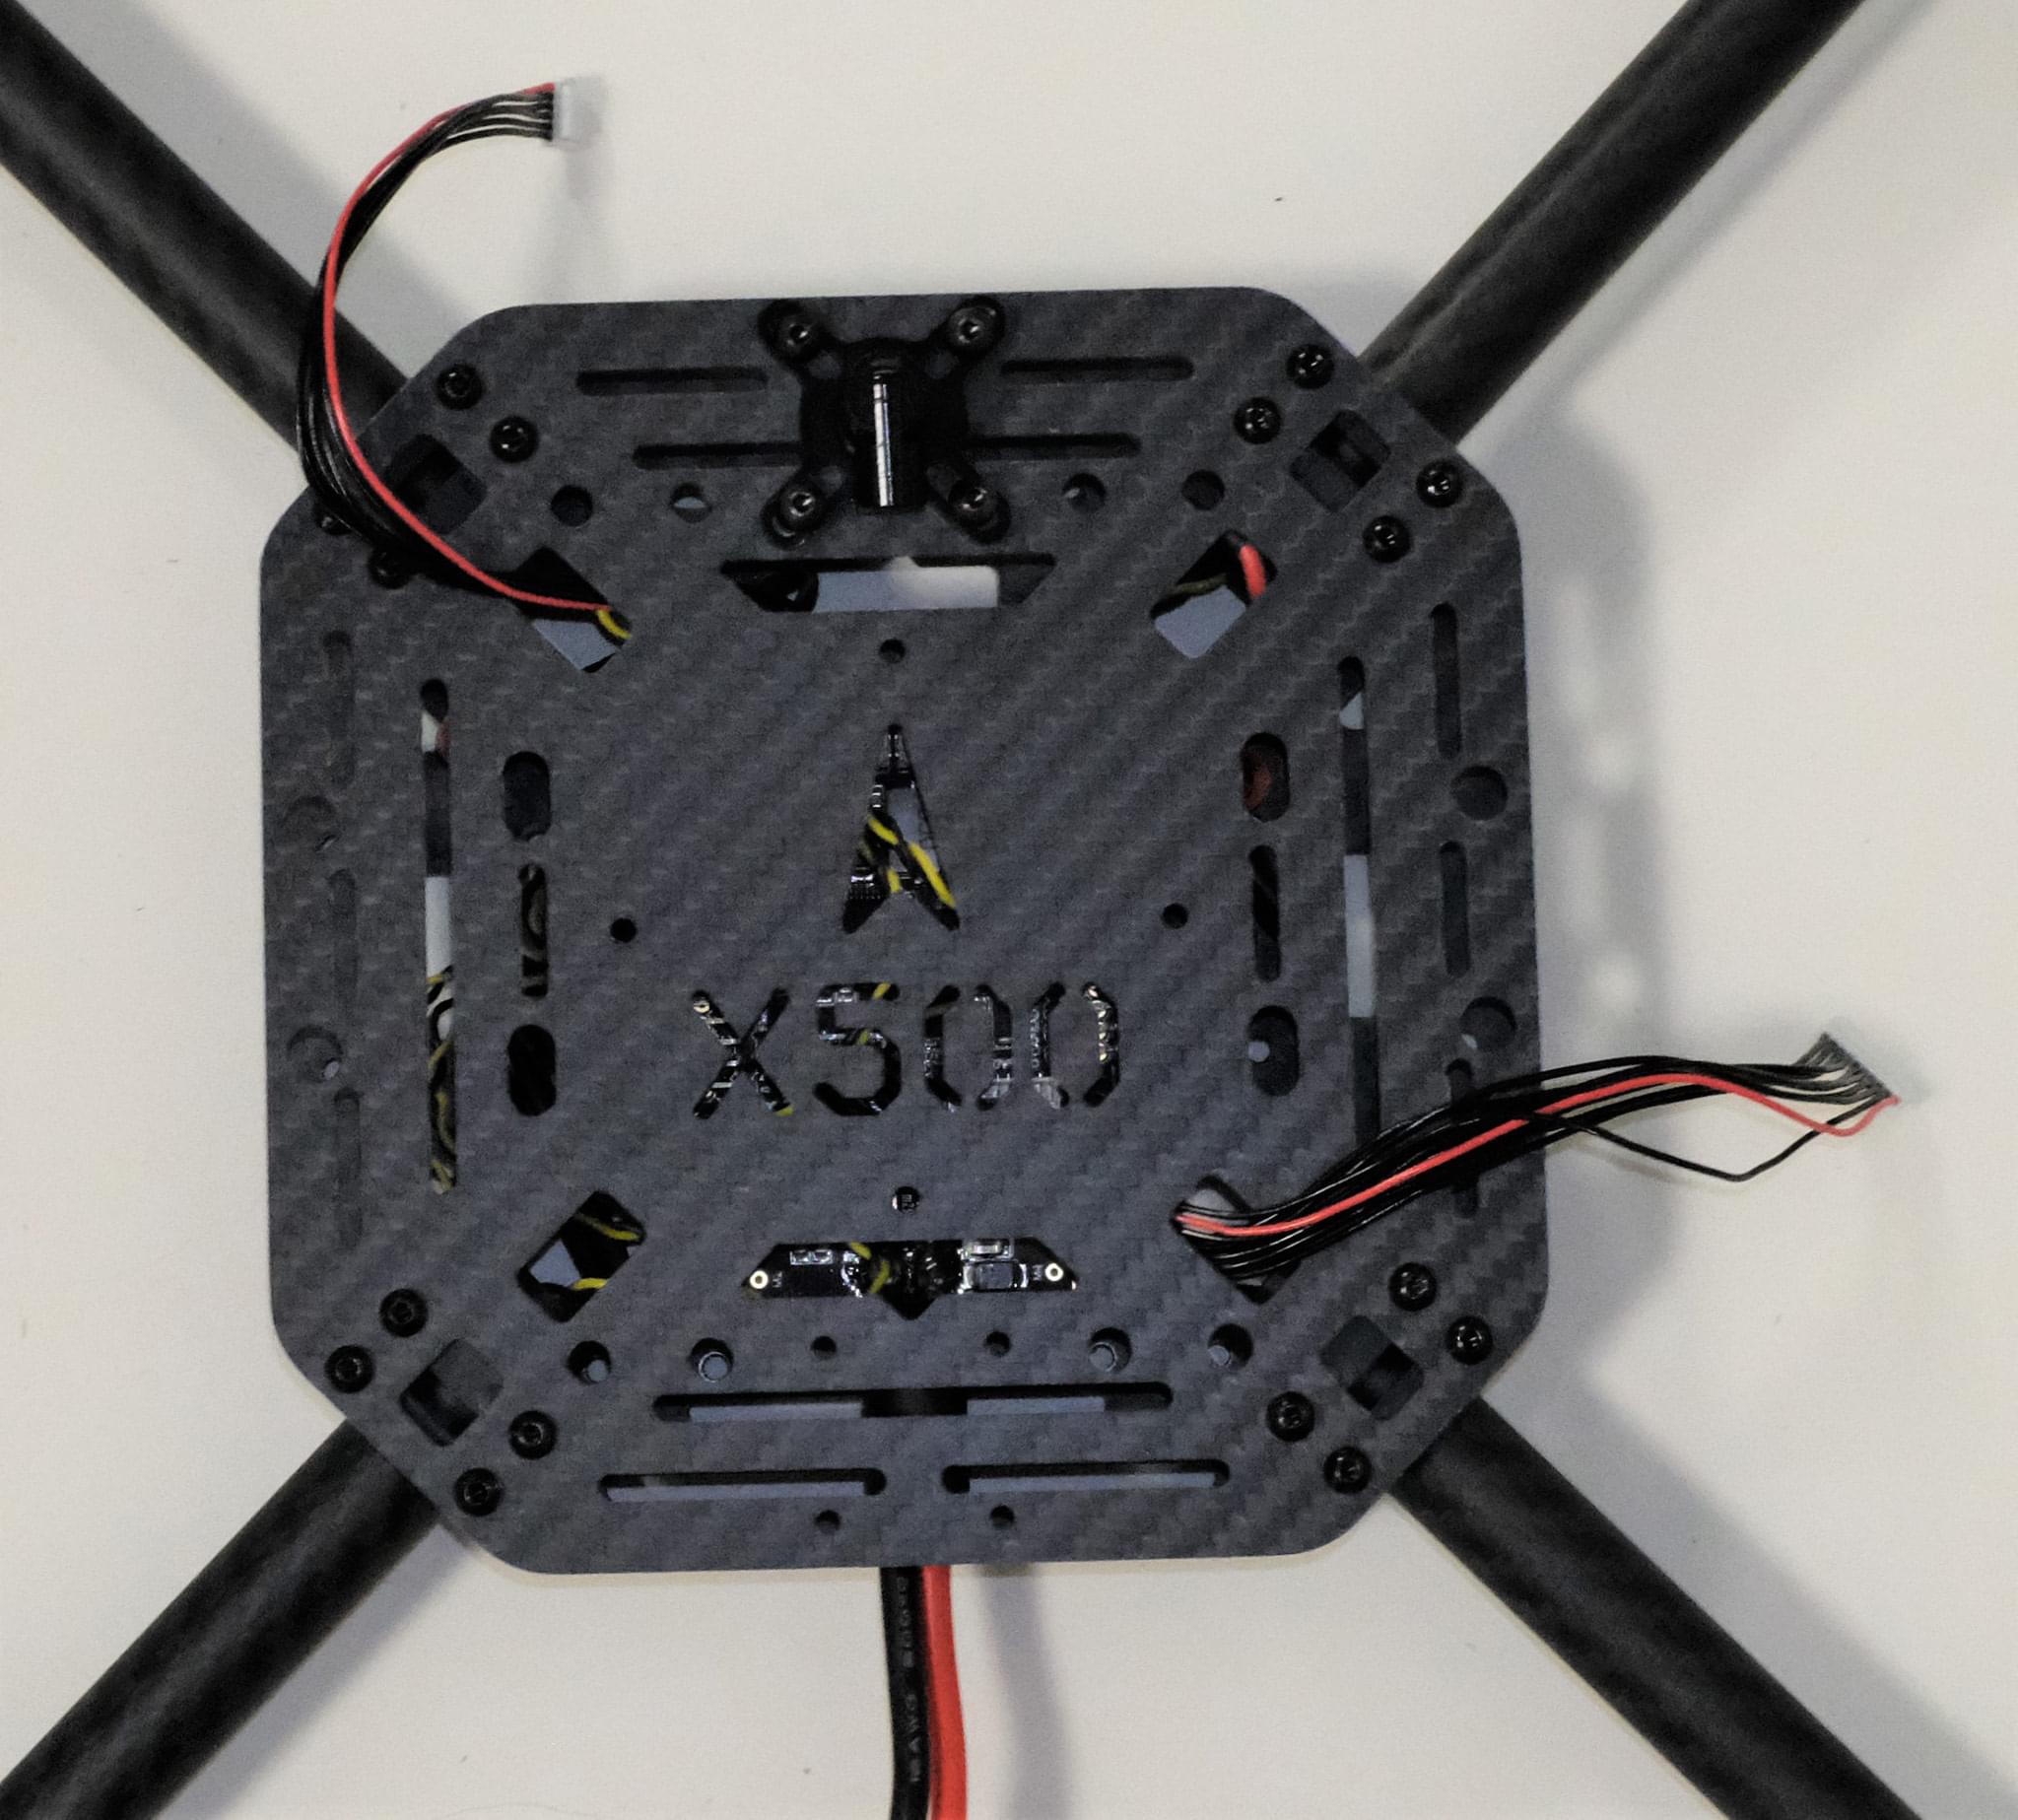 _Figure 10-1_: Feed power module cables through top plate
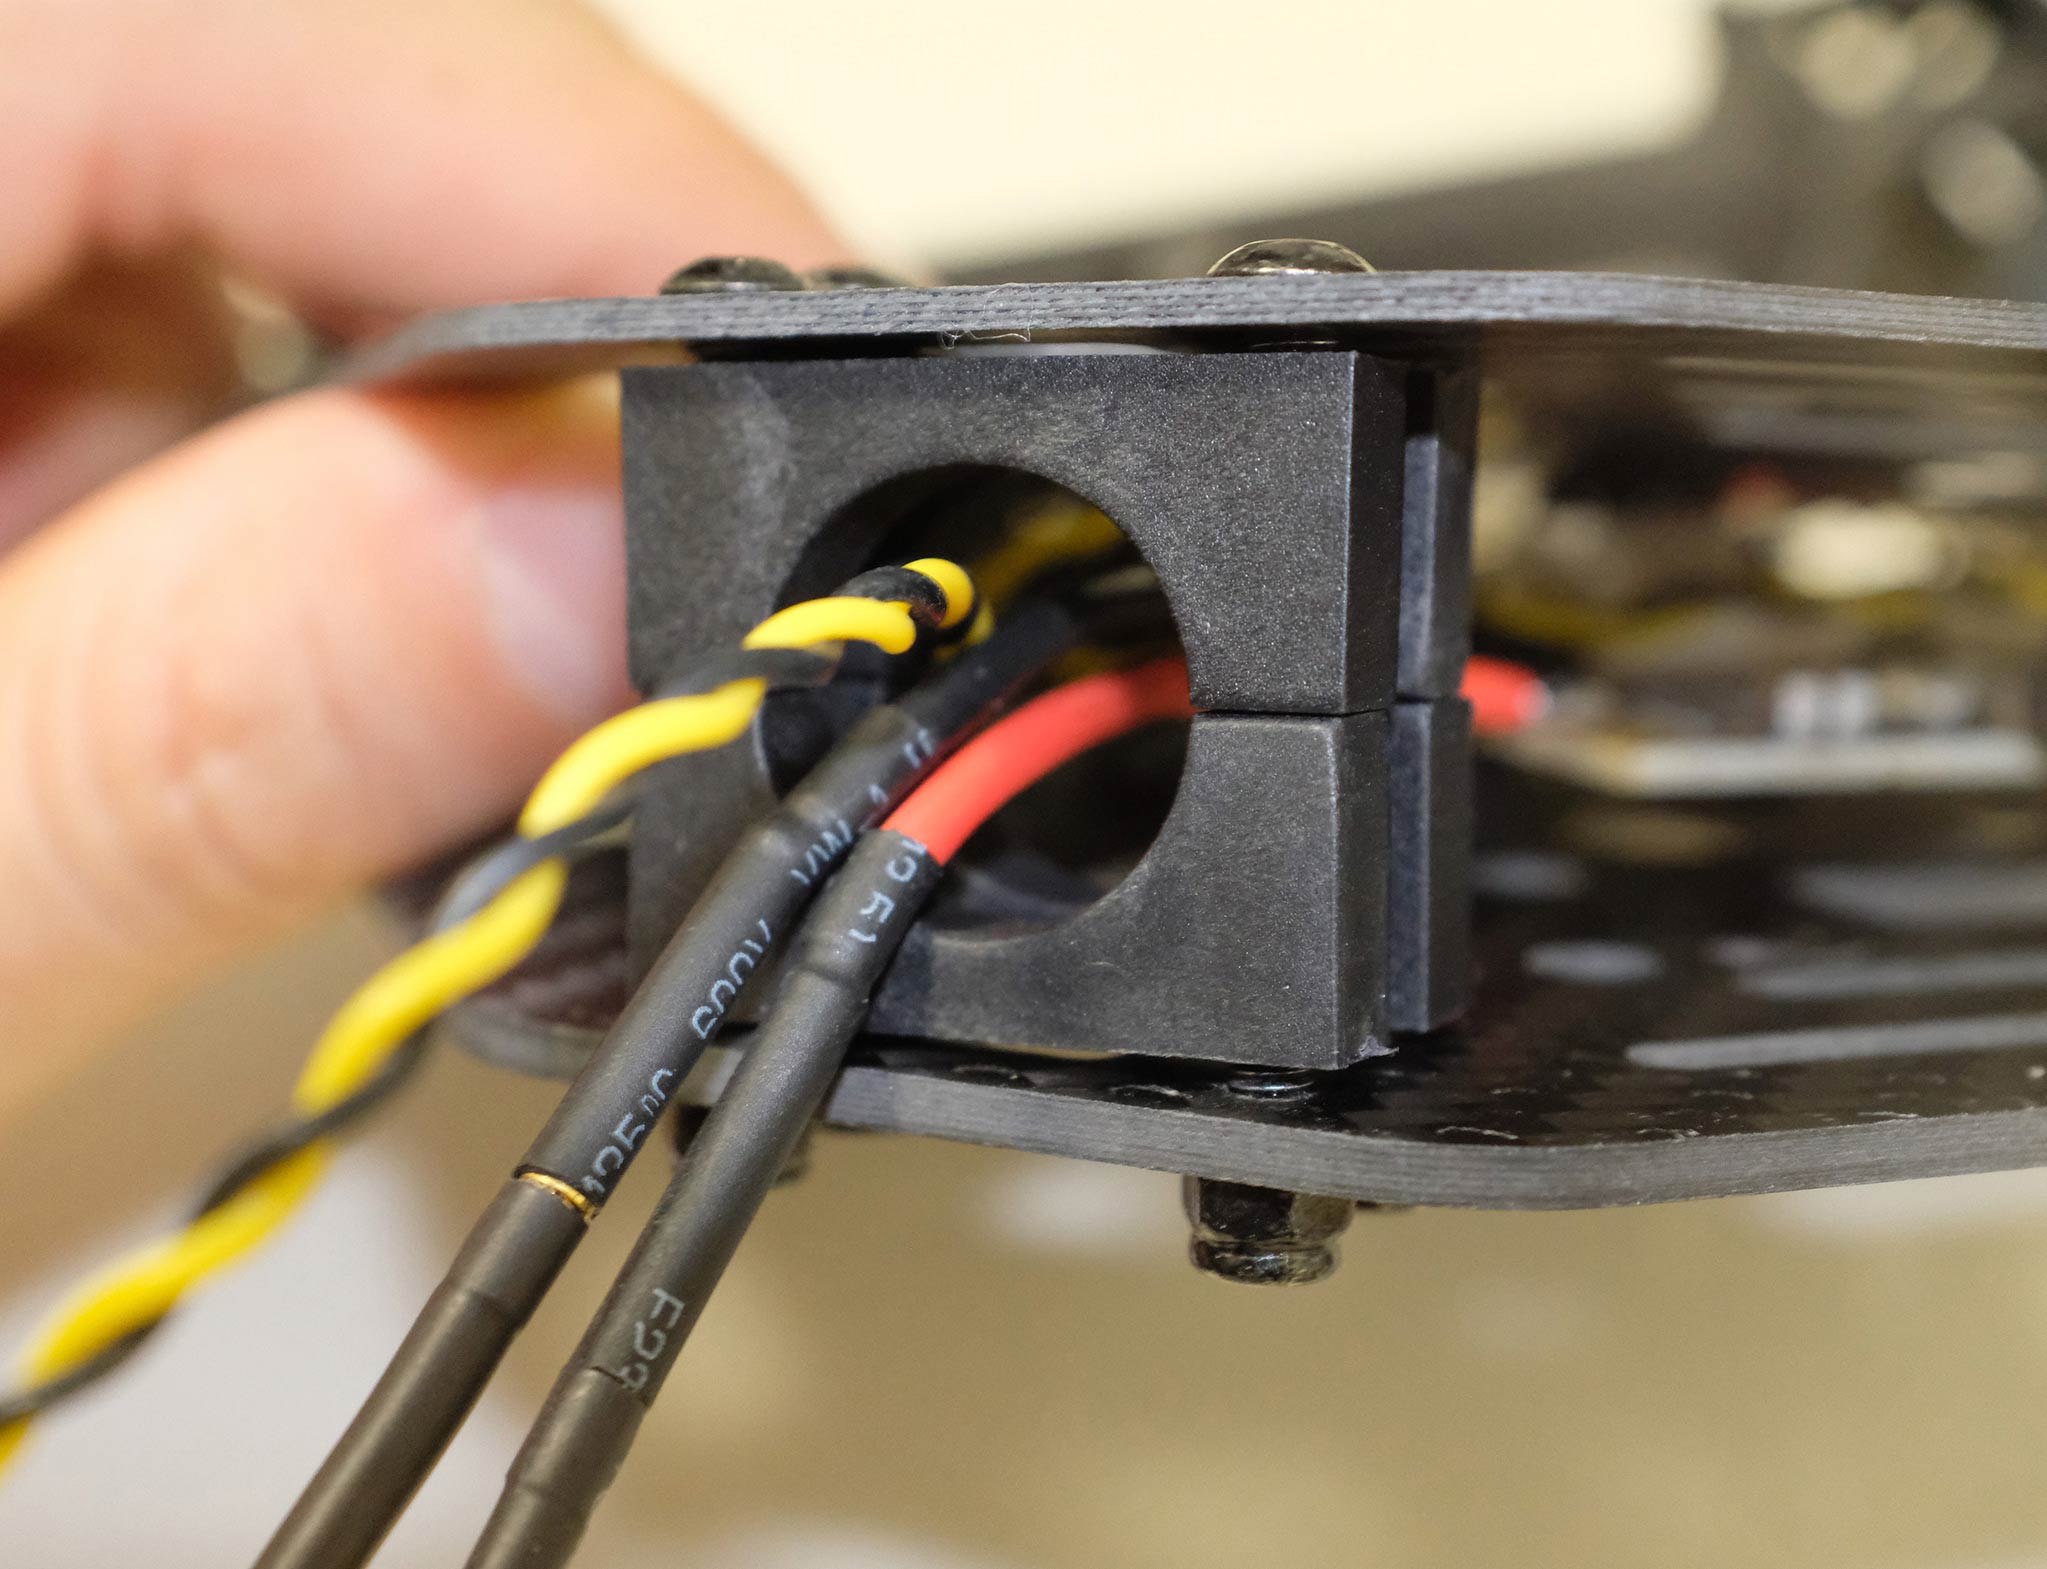 _Figure 10-2_: Connecting top and bottom plate
9. Трохи всуньте трубки кронштейнів у раму і переконайтеся, що величина виступу (червоний квадрат на зображенні 11) є однаковою на всіх 4-х кронштейнах.
Переконайтеся, що всі двигуни спрямовані прямо вгору, а потім затягніть усі гайки та гвинти.
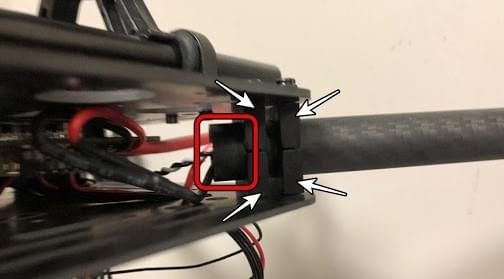
10. Вставте прокладки для підвісів у 4 підвіси та закріпіть їх на нижній пластині за допомогою 8 шестигранних гвинтів (Зображення 11).
Отвори для гвинтів позначені білою стрілкою на зображенні 12.
Ми рекомендуємо нахилити дрон убік, щоб полегшити встановлення.
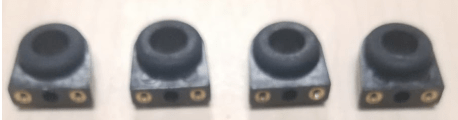 _Figure 11_: Hanger gaskets
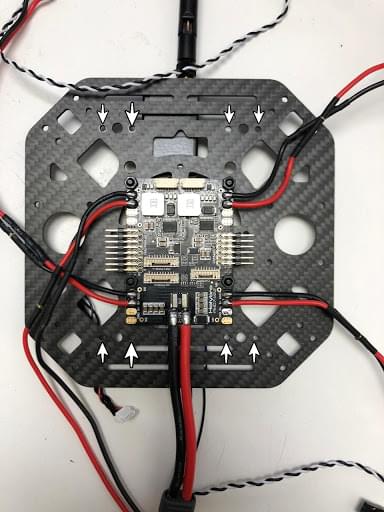
_Figure 12_: Screw holes
11. Вставте направляючі планки на кільця кріплення (зображення 13).
Зберіть кріплення для батареї та плату платформи і встановіть їх на направляючі, як показано на зображенні 14.
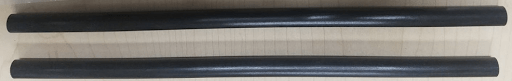
_Figure 13_: Slide bars
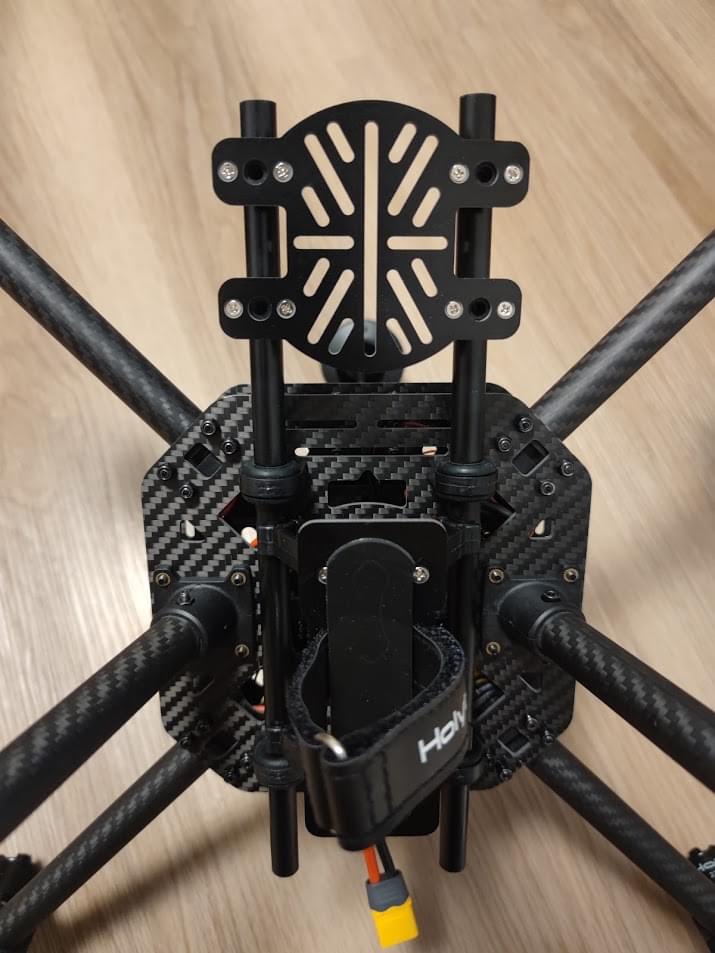 _Figure 14_: Battery mount on slide bars
12. Встановіть шасі на нижню пластину.
Ми рекомендуємо нахилити дрон убік, щоб полегшити встановлення.
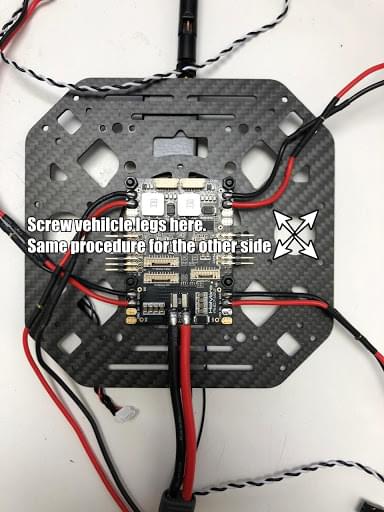
_Figure 15_: Landing Gear
13. За допомогою скотча приклейте GPS до верхньої частини GPS-щогли і встановіть її на щоглу.
Переконайтеся, що стрілка на gps вказує вперед (зображення 16).
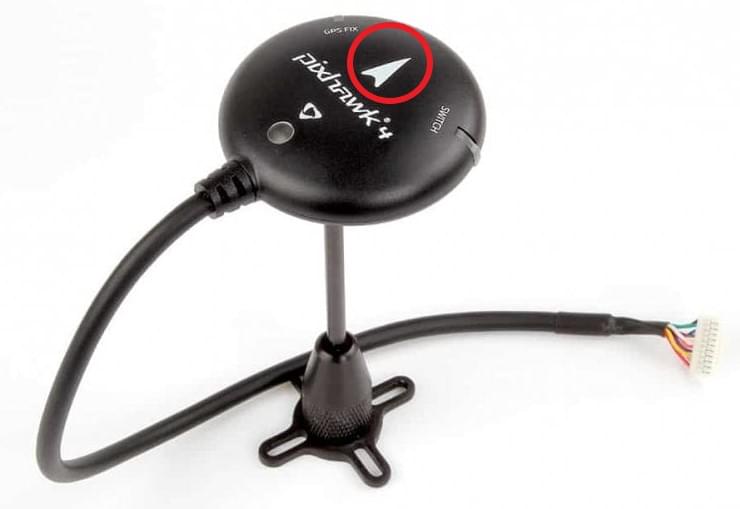 _Figure 16_: GPS and mast
14. Встановіть телеметричну радіостанцію на верхню пластину.
Plug the telemetry cable into `TELEM1` port and GPS module to `GPS MODULE` port on the flight controller.
Plug the cable from PM07 `FMU-PWM-in` to `I/O-PWM-out`on the FC and PM07 `PWR1` to `POWER1` on the FC, as shown in Figure 17.
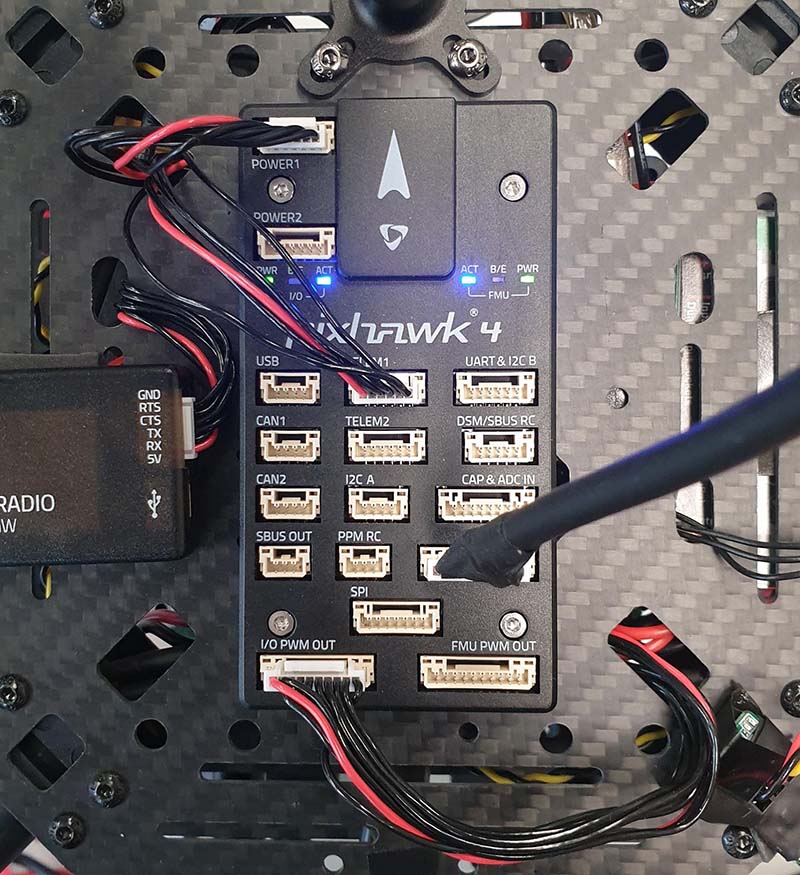
_Figure 17_: Mount telemetry radio/plug in PWM and Power cables to Flight controller.
Please refer to [Pixhawk 4 Quick Start](../assembly/quick_start_pixhawk4.md) for more information.
Ось і все.
Повністю зібраний комплект показаний нижче:

## Конфігурація PX4
:::tip
Full instructions for installing and configuring PX4 can be found in [Basic Configuration](../config/index.md).
:::
_QGroundControl_ is used to install the PX4 autopilot and configure/tune it for the X500 frame.
[Download and install](https://docs.qgroundcontrol.com/master/en/qgc-user-guide/getting_started/download_and_install.html) _QGroundControl_ for your platform.
Спочатку оновіть прошивку, конструкцію та відображення актуаторів:
- [Firmware](../config/firmware.md)
- [Airframe](../config/airframe.md)
You will need to select the _Holybro S500_ airframe (**Quadrotor x > Holybro S500**).
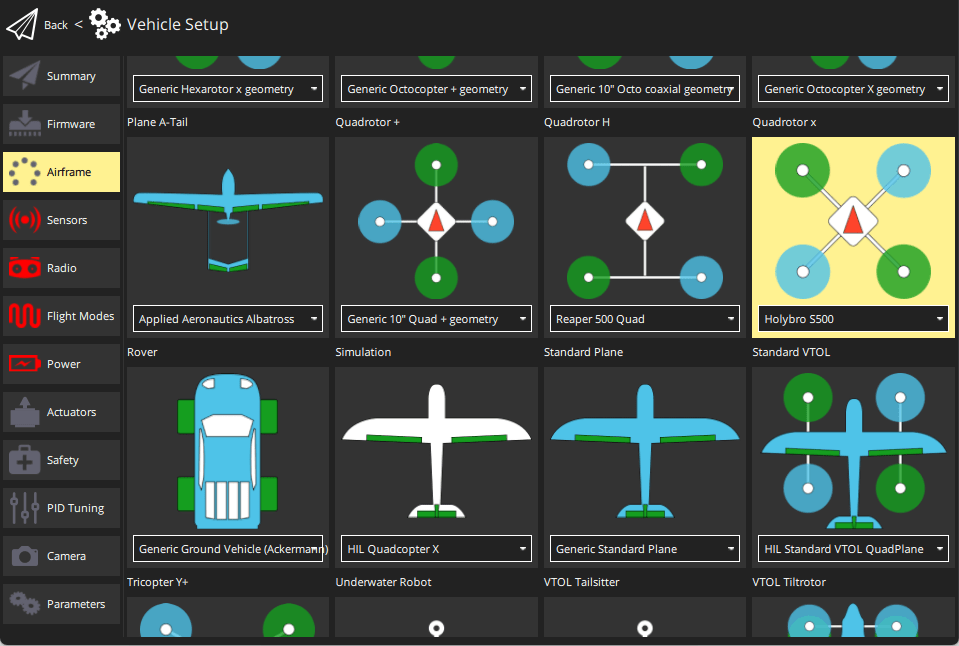
- [Actuators](../config/actuators.md)
- Вам не потрібно оновлювати геометрію транспортного засобу (оскільки це попередньо налаштована конструкція повітряного каркасу).
- Призначте функції приводу до актуаторів, щоб відповідати вашому підключенню.
- Перевірте конфігурацію, використовуючи слайдери.
Потім виконайте обов'язкове налаштування / калібрування:
- [Sensor Orientation](../config/flight_controller_orientation.md)
- [Компас](../config/compass.md)
- [Акселерометр](../config/accelerometer.md)
- [Level Horizon Calibration](../config/level_horizon_calibration.md)
- [Radio Setup](../config/radio.md)
- [Flight Modes](../config/flight_mode.md)
В ідеалі ви також повинні зробити:
- [ESC Calibration](../advanced_config/esc_calibration.md)
- [Battery Estimation Tuning](../config/battery.md)
- [Safety](../config/safety.md)
## Вдосконалення
Airframe selection sets _default_ autopilot parameters for the frame.
Ці вистачають для польоту, але це добра ідея налаштувати параметри для конкретної конструкції рами.
For instructions on how, start from [Autotune](../config/autotune_mc.md).
## Подяки
Цей журнал збірки був наданий Командою тестового польоту Dronecode.