# Aion Robotics R1 UGV
:::warning
This vehicle has been discontinued and is no longer available from its manufacturer.
It is still available for purchase from other vendors (e.g. second hand).
:::
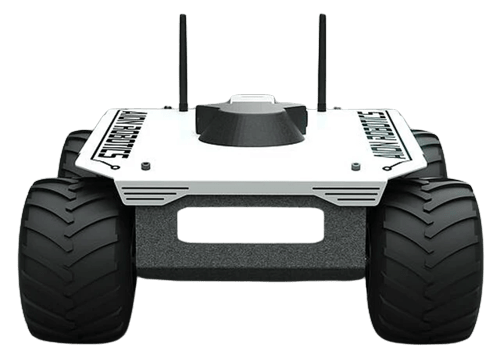
The [Aion R1](https://www.aionrobotics.com/) vehicle was chosen to test and improve the differential drive support for PX4, and to improve driver support for Roboclaw Motor Controllers, such as the [RoboClaw 2x15A](https://www.basicmicro.com/RoboClaw-2x15A-Motor-Controller_p_10.html).
The documentation and driver information here should also make it easier to work with Roboclaw controllers on other vehicle.
На даний момент PX4 підтримує режим MANUAL для цієї настройки.
## Список деталей
- Aion R1 (Discontinued)
- [RoboClaw 2x15A](https://www.basicmicro.com/RoboClaw-2x15A-Motor-Controller_p_10.html)
- [Характеристики R1 Roboclaw](https://resources.basicmicro.com/aion-robotics-r1-autonomous-robot/)
- [Auterion Skynode](../companion_computer/auterion_skynode.md)
## Збірка
Збірка складається з рами, виготовленої за допомогою 3D-друку, на яку були закріплені всі частини автопілота.
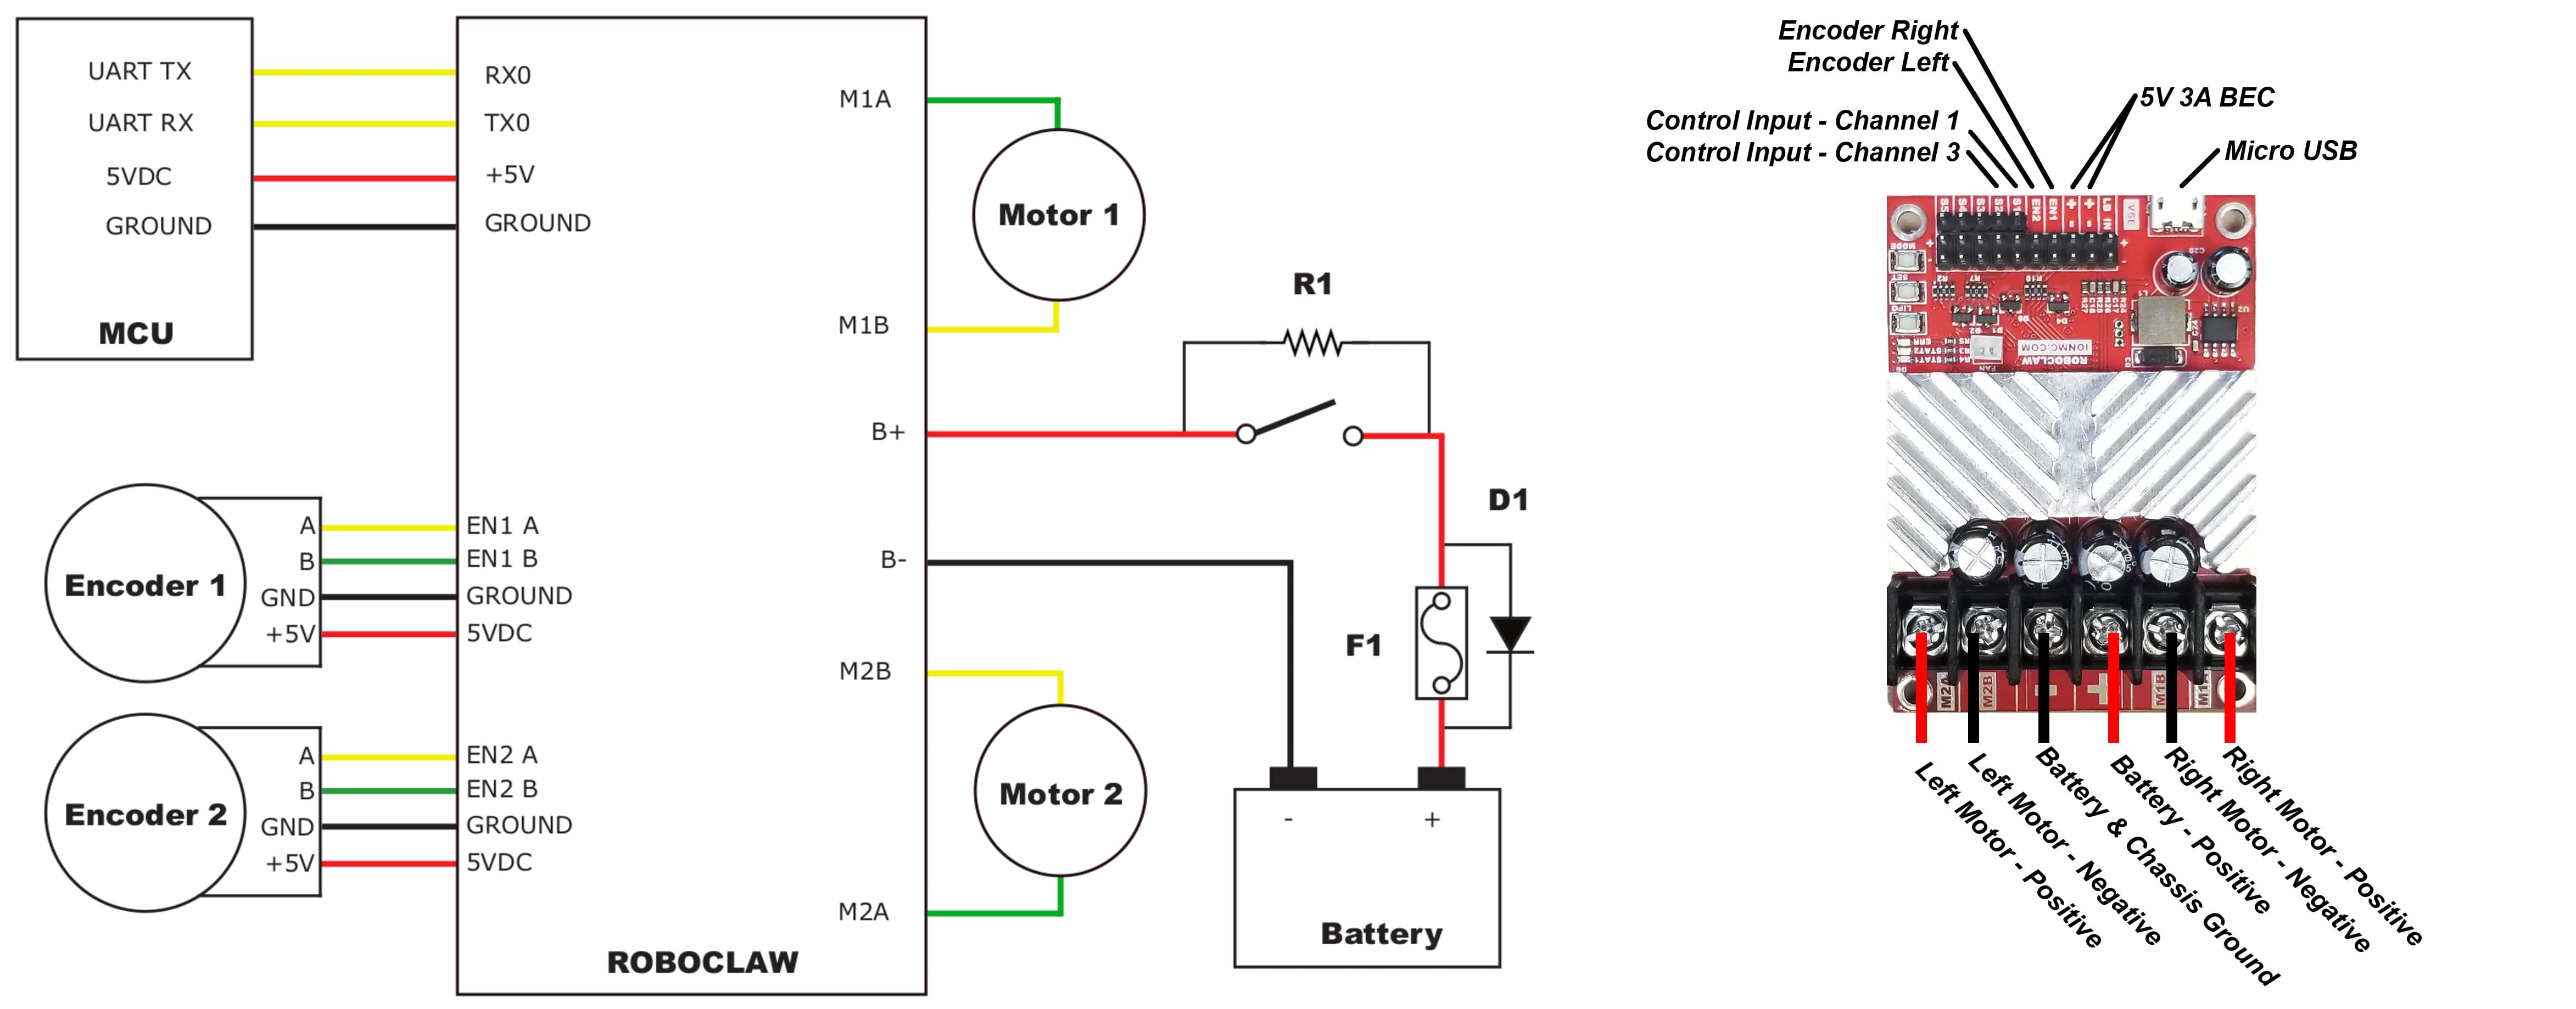
Для цієї збірки це включає [Auterion Skynode](../companion_computer/auterion_skynode.md), підключений до плати адаптера Pixhawk, яка взаємодіє з контролерами руху RoboClaw через послідовний порт.

:::info
Якщо використовуєте стандартний Pixhawk, ви можете підключити RoboClaw до автопілота без плати адаптера.
:::
RoboClaw повинен бути підключений до відповідного послідовного (UART) порту на контролері польоту, такого як `GPS2` або `TELEM1`.
Інші з'єднання RoboClaw детально описані в розділі [Посібник користувача RoboClaw](https://downloads.basicmicro.com/docs/roboclaw_user_manual.pdf) "Проводка пакетної послідовної передачі даних" та показані нижче (ця настройка була перевірена на сумісність).
## Конфігурація PX4
### Конфігурація Rover
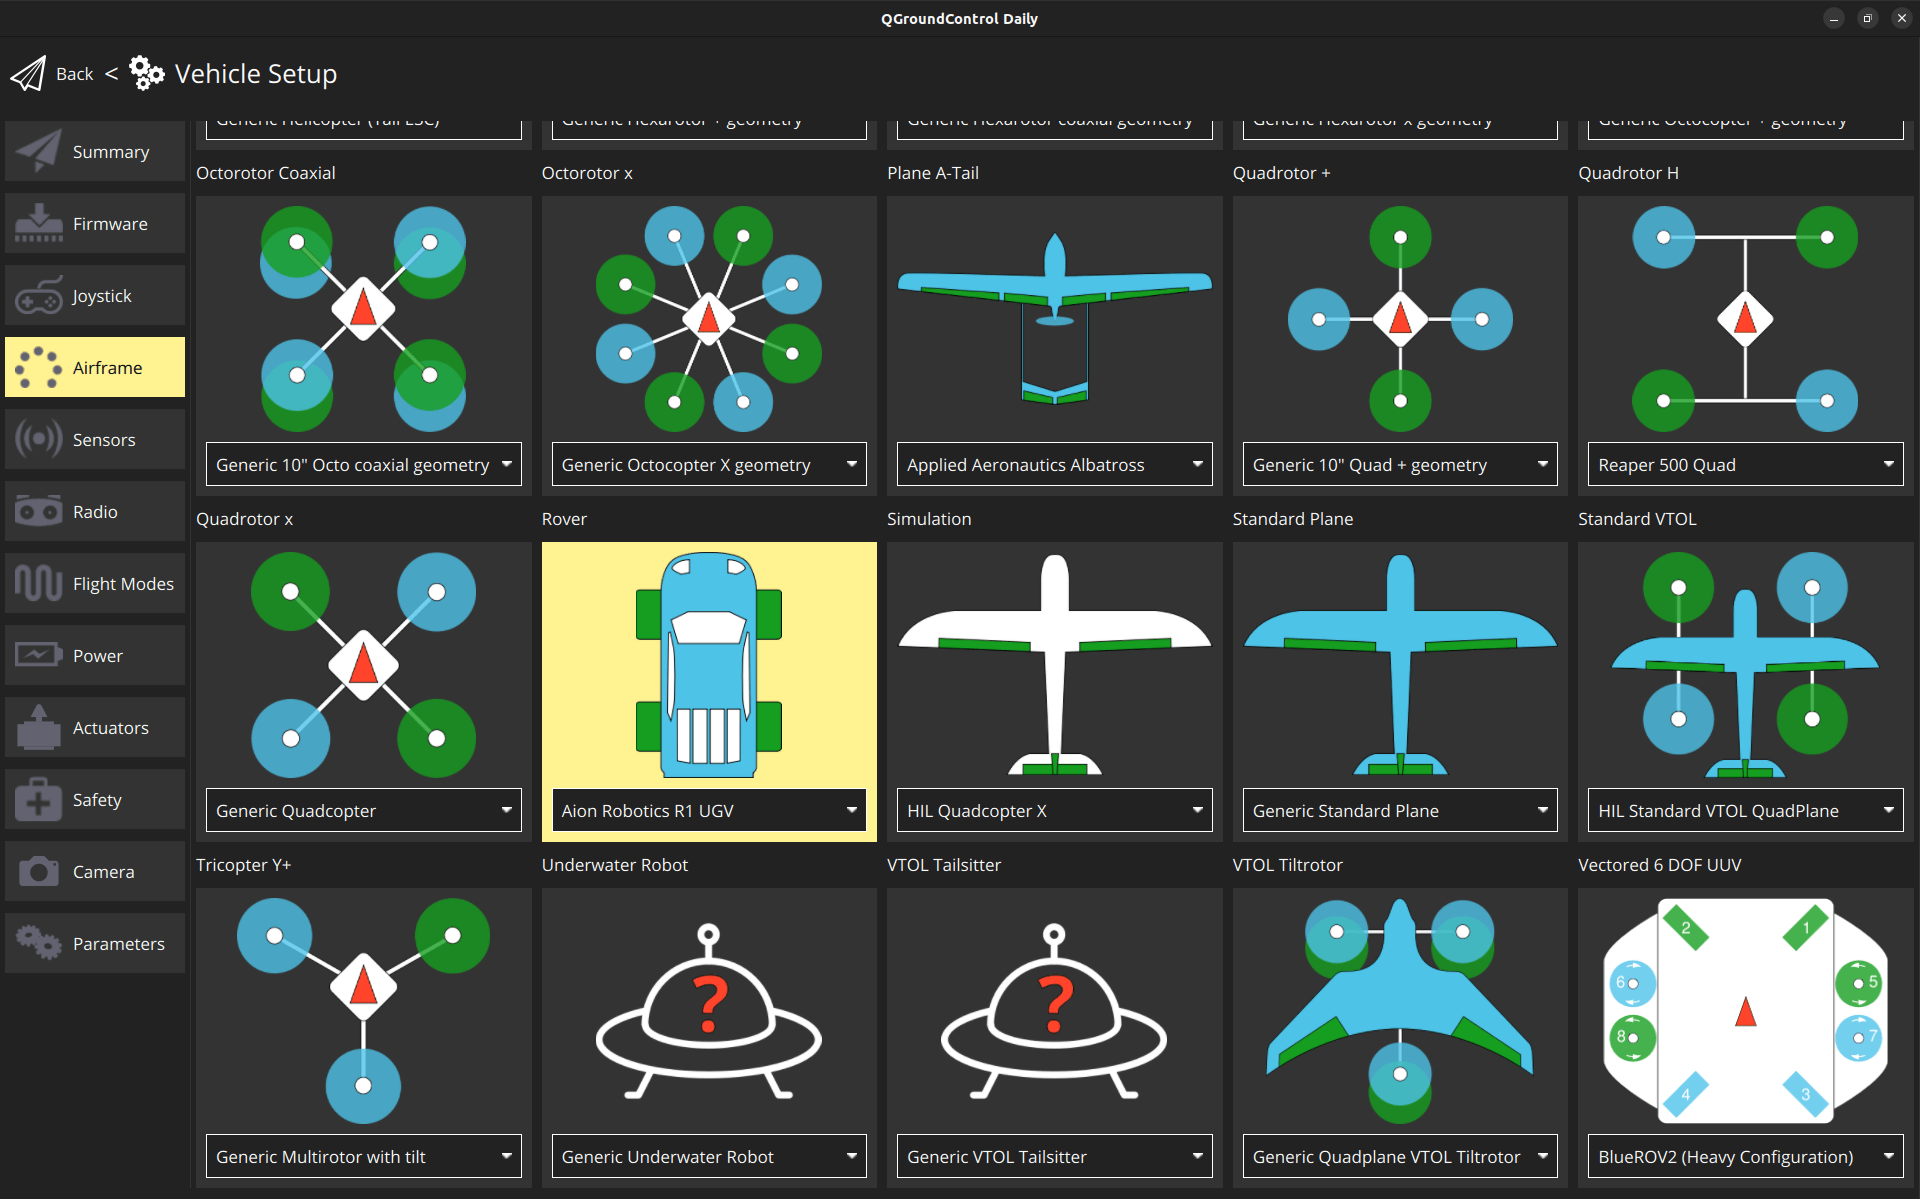
Використовуйте _QGroundControl_ для налаштування рухомого об'єкту:
1. У розділі [Основні налаштування](../config/index.md) виберіть вкладку [Каркас](../config/airframe.md).
2. Оберіть **Aion Robotics R1 UGV** у категорії **Rover**.
### Конфігурація RoboClaw
Спочатку налаштуйте послідовне з'єднання:
1. Перейдіть до розділу [Параметри](../advanced_config/parameters.md) в QGroundControl.
- Встановіть параметр [RBCLW_SER_CFG](../advanced_config/parameter_reference.md#RBCLW_SER_CFG) на послідовний порт, до якого підключений RoboClaw (наприклад, `GPS2`).
- [RBCLW_COUNTS_REV](../advanced_config/parameter_reference.md#RBCLW_COUNTS_REV) визначає кількість лічильників енкодера, необхідних для одного оберту колеса.
Це значення повинно бути залишено на `1200` для протестованого `Контролера руху RoboClaw 2x15A`.
Відрегулюйте значення на основі вашого конкретного енкодера та налаштувань колеса.
- Контролери моторів RoboClaw повинні мати унікальну адресу на шині.
Стандартна адреса - 128, і вам не потрібно її змінювати (якщо ви це робите, оновіть параметр PX4 [RBCLW_ADDRESS](../advanced_config/parameter_reference.md#RBCLW_ADDRESS) відповідно).
:::info
PX4 не підтримує кілька контролерів моторів RoboClaw у тому ж транспортному засобі — кожен контролер повинен мати унікальну адресу на шині, і є лише один параметр для встановлення адреси в PX4 (`RBCLW_ADDRESS`).
:::
Потім налаштуйте конфігурацію приводу:
1. Перейдіть до [Конфігурації та тестування приводів](../config/actuators.md) в QGroundControl.
2. Виберіть драйвер RoboClaw зі списку _Виводів приводів_.
Для призначень каналу, роззброю, мінімальних та максимальних значень, будь ласка, звертайтеся до зображення нижче.
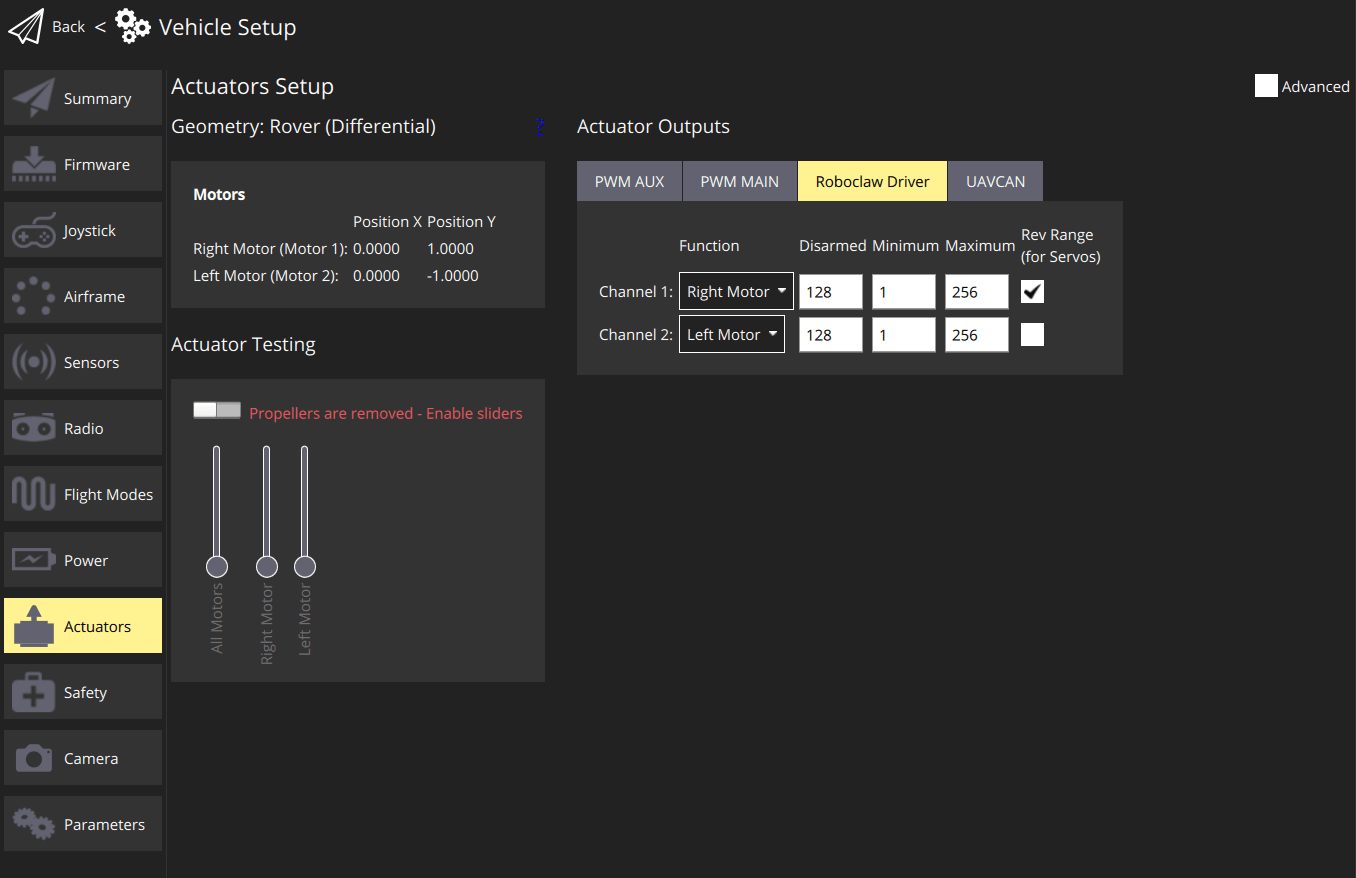
Для систем з більш ніж двома двигунами можливо призначити одну й ту ж функцію кільком двигунам.
Причина нестандартних значень можна знайти в [Користувацькому посібнику RoboClaw](https://downloads.basicmicro.com/docs/roboclaw_user_manual.pdf) під `Командами сумісності` для `Пакетної послідовної передачі даних`:
```plain
Приводити двигун вперед. Діапазон дійсних даних - від 0 до 127. Значення 127 = повна швидкість вперед, 64 =
приблизно напівшвидкість вперед і 0 = повна зупинка.
```
## Дивись також
- [roboclaw](../modules/modules_driver.md#roboclaw) driver
- [Посібник користувача Roboclaw](https://downloads.basicmicro.com/docs/roboclaw_user_manual.pdf)